
@alex-kushleyev
Now is back to normal setting as it used to be whereas i still see the drift issue after take off.
Can you support how to configure it to hold position once take off?
My demo will be inside the building in big 20' x 30' closed area and I can not run this with drift in any direction after take off and hit the boundary net.
Can you advise how i can resolve this drifting issue?
O
oiler251
@oiler251
Posts
-
Need Urgent Support ASAP regarding Starling Max 2 Controller Arming issue -
Need Urgent Support ASAP regarding Starling Max 2 Controller Arming issueI realized it would be mode 2 for Ghost joystick with left stick as throttle.
The drone arms with the controller now. The drone is tethered to a fixture inside our lab (GPS denied ambience) and when arm and takes off at manual mode, I can control less now. It use to be more controller with height adjustment and maneuvering clock wise or anti clock wise at 3 ft height. It is like jumping up and down and drift front, back, left and right.
Do I have to disable any sensors? -
Need Urgent Support ASAP regarding Starling Max 2 Controller Arming issueIs it mode 1 or mode 2 for Ghost RC calibration? Mine is mode 1 by default.
-
Need Urgent Support ASAP regarding Starling Max 2 Controller Arming issue@alex-kushleyev
I followed the instruction steps and still arming issue. Below are the steps result.
Step 1: The RC=GHST
Step 2: Re-run Calibration as per the instruction as well as per the video. Calibration Successful.
Step 3: Manual arm gesture does not report any error but if I set arm to channel 7, I can see Arming denied: high throttle message.
I also tried tried clear all RC to Param and does not arm the drone.Please, advise how can we troubleshoot further.
-
Need Urgent Support ASAP regarding Starling Max 2 Controller Arming issue@alex-kushleyev
Thank you for additional information. I will try these instructions tomorrow morning and update you accordingly. -
Need Urgent Support ASAP regarding Starling Max 2 Controller Arming issueHi @alex-kushleyev Alex
I will follow the instructions tomorrow morning.
Regarding Channels 5–8 need to be swept during calibration, one of the steps ask for both joystick to be in certain position and left and right top button. In that case, do I press/toggle channel 5-8 all at once or one after another. The instructions were not clear, so I believe that may have caused the calibration at bad state as you mentioned. Would you mind provide steps particularly for channel 5-8 for Ghost RC.
Also, are you available over the phone tomorrow if support needed.It looks like arming denied due to high throttle. I had throttle pulled all the way down and to the right for arming propeller as that is how it used to arm prior calibration.
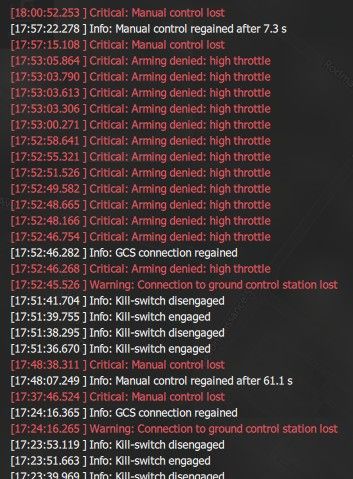
-
Need support with Starling Max 2 Arming denied, high throtle issueRe: Starling 2 Max Not Arming
Hi Eric and Vamsi!I am having similar issue after calibration the controller for my Starling Max 2.
I am using Ghost RC controller. On QGround Control application, the kill switch and the mode changes do reflect whereas the drone arm does not activate.Please, advise the steps to resolve the issue.
Below is the screenshot of the error message.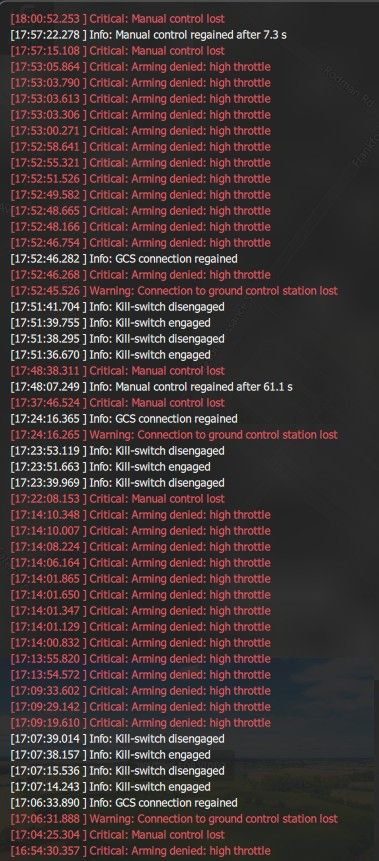
-
Need Urgent Support ASAP regarding Starling Max 2 Controller Arming issueHardware: (board / drone / SKU, serial # if you have it) Starling Max 2
Software version: (paste the output of
voxl-version) VOXLConfiguration / services: (paste the output of
voxl-inspect-services)What I am trying to do: The drone keeps drifting once takes off. Started with drone sensors calibration via QGround application which was successfully completed but drone was till drifting. Then performed the controller calibration which was successfully completed but now the controller does not arm the drone. The controller has connection to the drone and i can see the kill switch and mode switch updates reported on QGround application whereas the manual arm does not work.
What actually happens: (error messages, behavior)
After the controller calibration.Steps to reproduce: Calibrated via Q-Ground
Calibrate controller via QGround Application.Logs / pictures: (attach files; PX4 logs -> https://logs.px4.io)
Not sure how to retrieve this -
Urgent Support needed for Drone not armed after RC controller calibration@Eric-Katzfey Can you provide simple instructions on how to configure an arm switch instead of using the arm gesture (moving throttle to bottom right)?
Also, can you provide the typical Radio and Flight modes configurations maintained by ModalAI team prior sending the controller and drone to the buyer? I would like to try the same configuration to arm the drone? -
Urgent Support needed for Drone not armed after RC controller calibration@Eric-Katzfey The current value of EKF2_GPS_CHECK is 245. I clicked on the number and replaced the 245 with 1 and clicked save button. It does not replace the number.
Regarding throttle error msg, it appears when the left gimble is to the bottom right corner which is what the VOXL developer bootcamp instruction.Is there an expert who can support over the phone or video call?
If there is none, then can you provide your supervisor contact information that i can forward to my manager to take care of the issue.
My team need basic drone functionality where we can take off the drone and land. -
Urgent Support needed for Drone not armed after RC controller calibration@Eric-Katzfey Below is the error message on QGroundControl.
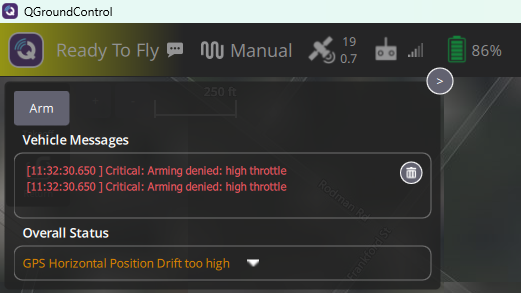
-
Urgent Support needed for Drone not armed after RC controller calibration@oiler251 Below is the Flight Mode configuration and GPS status.
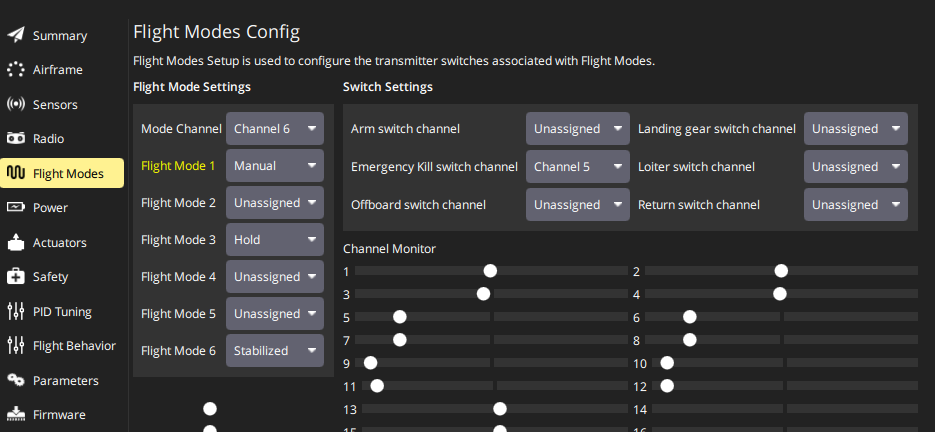
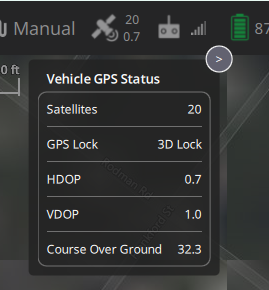
-
Urgent Support needed for Drone not armed after RC controller calibration@Eric-Katzfey Please, advise if we can setup phone call or video call to resolve the issue?
Our team has an upcoming event that require the drone to be functional.
Also, advise if we need to ship it to your team to fix it otherwise. -
Urgent Support needed for Drone not armed after RC controller calibration@Eric-Katzfey Below is the px4-parameters.
voxl2:~$ px4-param show
Symbols: x = used, + = saved, * = unsaved
x ASPD_SCALE_1 [0,23] : 1.0000
x + BAT1_CAPACITY [1,42] : 3950.0000
x + BAT1_N_CELLS [2,45] : 4
x + BAT1_R_INTERNAL [3,46] : 0.0220
x BAT1_SOURCE [4,48] : 0
x + BAT1_V_CHARGED [5,50] : 4.1000
x + BAT1_V_EMPTY [6,52] : 2.8000
x BAT1_V_LOAD_DROP [7,53] : 0.1000
x + BAT_AVRG_CURRENT [8,68] : 3.4000
x + BAT_CRIT_THR [9,69] : 0.1000
x BAT_EMERGEN_THR [10,70] : 0.0500
x BAT_LOW_THR [11,71] : 0.1500
x BAT_N_CELLS [12,72] : 3
x BAT_V_CHARGED [13,73] : 4.0500
x BAT_V_EMPTY [14,74] : 3.6000
x BAT_V_LOAD_DROP [15,75] : 0.3000
x + CAL_ACC0_ID [16,77] : 2490378
x + CAL_ACC0_PRIO [17,78] : 50
x CAL_ACC0_ROT [18,79] : -1
x + CAL_ACC0_XOFF [19,80] : 0.0104
x + CAL_ACC0_XSCALE [20,81] : 0.9994
x + CAL_ACC0_YOFF [21,82] : 0.0122
x + CAL_ACC0_YSCALE [22,83] : 1.0011
x + CAL_ACC0_ZOFF [23,84] : 0.2113
x + CAL_ACC0_ZSCALE [24,85] : 0.9873
x CAL_ACC1_ID [25,86] : 0
x CAL_ACC2_ID [26,95] : 0
x CAL_ACC3_ID [27,104] : 0
x CAL_AIR_CMODEL [28,113] : 0
x CAL_AIR_TUBED_MM [29,114] : 1.5000
x CAL_AIR_TUBELEN [30,115] : 0.2000
x CAL_BARO0_ID [31,116] : 0
x CAL_BARO1_ID [32,119] : 0
x CAL_BARO2_ID [33,122] : 0
x CAL_BARO3_ID [34,125] : 0
x + CAL_GYRO0_ID [35,128] : 2490378
x + CAL_GYRO0_PRIO [36,129] : 50
x CAL_GYRO0_ROT [37,130] : -1
x + CAL_GYRO0_XOFF [38,131] : 0.0010
x + CAL_GYRO0_YOFF [39,132] : 0.0099
x + CAL_GYRO0_ZOFF [40,133] : -0.0099
x CAL_GYRO1_ID [41,134] : 0
x CAL_GYRO2_ID [42,140] : 0
x CAL_GYRO3_ID [43,146] : 0
x + CAL_MAG0_ID [44,152] : 527625
x + CAL_MAG0_PRIO [45,153] : 75
x + CAL_MAG0_ROT [46,154] : 0
x CAL_MAG0_XCOMP [47,155] : 0.0000
x + CAL_MAG0_XODIAG [48,156] : 0.0051
x + CAL_MAG0_XOFF [49,157] : -0.1164
x + CAL_MAG0_XSCALE [50,158] : 0.9666
x CAL_MAG0_YCOMP [51,159] : 0.0000
x + CAL_MAG0_YODIAG [52,160] : -0.0198
x + CAL_MAG0_YOFF [53,161] : -0.2084
x + CAL_MAG0_YSCALE [54,162] : 1.0124
x CAL_MAG0_ZCOMP [55,163] : 0.0000
x + CAL_MAG0_ZODIAG [56,164] : 0.0136
x + CAL_MAG0_ZOFF [57,165] : 0.0563
x + CAL_MAG0_ZSCALE [58,166] : 1.0239
x CAL_MAG1_ID [59,167] : 0
x CAL_MAG1_ROT [60,169] : -1
x CAL_MAG2_ID [61,182] : 0
x CAL_MAG2_ROT [62,184] : -1
x CAL_MAG3_ID [63,197] : 0
x CAL_MAG3_ROT [64,199] : -1
x CAL_MAG_COMP_TYP [65,212] : 0
x CAL_MAG_SIDES [66,213] : 63
x CA_AIRFRAME [67,224] : 0
x CA_FAILURE_MODE [68,225] : 0
x CA_METHOD [69,240] : 2
x CA_R0_SLEW [70,241] : 0.0000
x CA_R10_SLEW [71,242] : 0.0000
x CA_R11_SLEW [72,243] : 0.0000
x CA_R1_SLEW [73,244] : 0.0000
x CA_R2_SLEW [74,245] : 0.0000
x CA_R3_SLEW [75,246] : 0.0000
x CA_R4_SLEW [76,247] : 0.0000
x CA_R5_SLEW [77,248] : 0.0000
x CA_R6_SLEW [78,249] : 0.0000
x CA_R7_SLEW [79,250] : 0.0000
x CA_R8_SLEW [80,251] : 0.0000
x CA_R9_SLEW [81,252] : 0.0000
x CA_ROTOR0_AX [82,253] : 0.0000
x CA_ROTOR0_AY [83,254] : 0.0000
x CA_ROTOR0_AZ [84,255] : -1.0000
x CA_ROTOR0_CT [85,256] : 6.5000
x CA_ROTOR0_KM [86,257] : 0.0500
x + CA_ROTOR0_PX [87,258] : 0.0850
x + CA_ROTOR0_PY [88,259] : 0.0625
x CA_ROTOR0_PZ [89,260] : 0.0000
x CA_ROTOR10_AX [90,262] : 0.0000
x CA_ROTOR10_AY [91,263] : 0.0000
x CA_ROTOR10_AZ [92,264] : -1.0000
x CA_ROTOR10_CT [93,265] : 6.5000
x CA_ROTOR10_KM [94,266] : 0.0500
x CA_ROTOR10_PX [95,267] : 0.0000
x CA_ROTOR10_PY [96,268] : 0.0000
x CA_ROTOR10_PZ [97,269] : 0.0000
x CA_ROTOR11_AX [98,271] : 0.0000
x CA_ROTOR11_AY [99,272] : 0.0000
x CA_ROTOR11_AZ [100,273] : -1.0000
x CA_ROTOR11_CT [101,274] : 6.5000
x CA_ROTOR11_KM [102,275] : 0.0500
x CA_ROTOR11_PX [103,276] : 0.0000
x CA_ROTOR11_PY [104,277] : 0.0000
x CA_ROTOR11_PZ [105,278] : 0.0000
x CA_ROTOR1_AX [106,280] : 0.0000
x CA_ROTOR1_AY [107,281] : 0.0000
x CA_ROTOR1_AZ [108,282] : -1.0000
x CA_ROTOR1_CT [109,283] : 6.5000
x CA_ROTOR1_KM [110,284] : 0.0500
x + CA_ROTOR1_PX [111,285] : -0.0850
x + CA_ROTOR1_PY [112,286] : -0.0625
x CA_ROTOR1_PZ [113,287] : 0.0000
x CA_ROTOR2_AX [114,289] : 0.0000
x CA_ROTOR2_AY [115,290] : 0.0000
x CA_ROTOR2_AZ [116,291] : -1.0000
x CA_ROTOR2_CT [117,292] : 6.5000
x + CA_ROTOR2_KM [118,293] : -0.0500
x + CA_ROTOR2_PX [119,294] : 0.0850
x + CA_ROTOR2_PY [120,295] : -0.0625
x CA_ROTOR2_PZ [121,296] : 0.0000
x CA_ROTOR3_AX [122,298] : 0.0000
x CA_ROTOR3_AY [123,299] : 0.0000
x CA_ROTOR3_AZ [124,300] : -1.0000
x CA_ROTOR3_CT [125,301] : 6.5000
x + CA_ROTOR3_KM [126,302] : -0.0500
x + CA_ROTOR3_PX [127,303] : -0.0850
x + CA_ROTOR3_PY [128,304] : 0.0625
x CA_ROTOR3_PZ [129,305] : 0.0000
x CA_ROTOR4_AX [130,307] : 0.0000
x CA_ROTOR4_AY [131,308] : 0.0000
x CA_ROTOR4_AZ [132,309] : -1.0000
x CA_ROTOR4_CT [133,310] : 6.5000
x CA_ROTOR4_KM [134,311] : 0.0500
x CA_ROTOR4_PX [135,312] : 0.0000
x CA_ROTOR4_PY [136,313] : 0.0000
x CA_ROTOR4_PZ [137,314] : 0.0000
x CA_ROTOR5_AX [138,316] : 0.0000
x CA_ROTOR5_AY [139,317] : 0.0000
x CA_ROTOR5_AZ [140,318] : -1.0000
x CA_ROTOR5_CT [141,319] : 6.5000
x CA_ROTOR5_KM [142,320] : 0.0500
x CA_ROTOR5_PX [143,321] : 0.0000
x CA_ROTOR5_PY [144,322] : 0.0000
x CA_ROTOR5_PZ [145,323] : 0.0000
x CA_ROTOR6_AX [146,325] : 0.0000
x CA_ROTOR6_AY [147,326] : 0.0000
x CA_ROTOR6_AZ [148,327] : -1.0000
x CA_ROTOR6_CT [149,328] : 6.5000
x CA_ROTOR6_KM [150,329] : 0.0500
x CA_ROTOR6_PX [151,330] : 0.0000
x CA_ROTOR6_PY [152,331] : 0.0000
x CA_ROTOR6_PZ [153,332] : 0.0000
x CA_ROTOR7_AX [154,334] : 0.0000
x CA_ROTOR7_AY [155,335] : 0.0000
x CA_ROTOR7_AZ [156,336] : -1.0000
x CA_ROTOR7_CT [157,337] : 6.5000
x CA_ROTOR7_KM [158,338] : 0.0500
x CA_ROTOR7_PX [159,339] : 0.0000
x CA_ROTOR7_PY [160,340] : 0.0000
x CA_ROTOR7_PZ [161,341] : 0.0000
x CA_ROTOR8_AX [162,343] : 0.0000
x CA_ROTOR8_AY [163,344] : 0.0000
x CA_ROTOR8_AZ [164,345] : -1.0000
x CA_ROTOR8_CT [165,346] : 6.5000
x CA_ROTOR8_KM [166,347] : 0.0500
x CA_ROTOR8_PX [167,348] : 0.0000
x CA_ROTOR8_PY [168,349] : 0.0000
x CA_ROTOR8_PZ [169,350] : 0.0000
x CA_ROTOR9_AX [170,352] : 0.0000
x CA_ROTOR9_AY [171,353] : 0.0000
x CA_ROTOR9_AZ [172,354] : -1.0000
x CA_ROTOR9_CT [173,355] : 6.5000
x CA_ROTOR9_KM [174,356] : 0.0500
x CA_ROTOR9_PX [175,357] : 0.0000
x CA_ROTOR9_PY [176,358] : 0.0000
x CA_ROTOR9_PZ [177,359] : 0.0000
x + CA_ROTOR_COUNT [178,361] : 4
x CA_R_REV [179,362] : 0
x CA_SV0_SLEW [180,372] : 0.0000
x CA_SV1_SLEW [181,373] : 0.0000
x CA_SV2_SLEW [182,374] : 0.0000
x CA_SV3_SLEW [183,375] : 0.0000
x CA_SV4_SLEW [184,376] : 0.0000
x CA_SV5_SLEW [185,377] : 0.0000
x CA_SV6_SLEW [186,378] : 0.0000
x CA_SV7_SLEW [187,379] : 0.0000
x CBRK_AIRSPD_CHK [188,454] : 0
x CBRK_FLIGHTTERM [189,456] : 121212
x CBRK_IO_SAFETY [190,457] : 22027
x + CBRK_SUPPLY_CHK [191,458] : 894281
x CBRK_USB_CHK [192,459] : 197848
x CBRK_VTOLARMING [193,460] : 0
x COM_ACT_FAIL_ACT [194,461] : 0
x COM_ARM_ARSP_EN [195,462] : 1
x COM_ARM_AUTH_ID [196,463] : 10
x COM_ARM_AUTH_MET [197,464] : 0
x COM_ARM_AUTH_REQ [198,465] : 0
x COM_ARM_AUTH_TO [199,466] : 1.0000
x COM_ARM_BAD_INOV [200,467] : 0
x COM_ARM_CHK_ESCS [201,468] : 0
x COM_ARM_EKF_BIAS [202,469] : 3.0000
x COM_ARM_EKF_HGT [203,470] : 1.0000
x COM_ARM_EKF_POS [204,471] : 0.5000
x COM_ARM_EKF_VEL [205,472] : 0.5000
x COM_ARM_EKF_YAW [206,473] : 0.5000
x COM_ARM_HFLT_CHK [207,474] : 1
x COM_ARM_IMU_ACC [208,475] : 0.7000
x COM_ARM_IMU_GYR [209,476] : 0.2500
x COM_ARM_MAG_ANG [210,477] : 60
x COM_ARM_MAG_STR [211,478] : 2
x COM_ARM_MIS_REQ [212,479] : 0
x COM_ARM_ODID [213,480] : 0
x + COM_ARM_SDCARD [214,481] : 0
x COM_ARM_SWISBTN [215,482] : 0
x COM_ARM_WO_GPS [216,483] : 1
x + COM_CPU_MAX [217,484] : -1.0000
x COM_DISARM_FORCE [218,485] : 0
x + COM_DISARM_LAND [219,486] : 0.1000
x + COM_DISARM_PRFLT [220,487] : 20.0000
x COM_DL_LOSS_T [221,488] : 10
x COM_FAIL_ACT_T [222,489] : 5.0000
x + COM_FLIGHT_UUID [223,490] : 743
x + COM_FLTMODE1 [224,491] : 0
x COM_FLTMODE2 [225,492] : -1
x COM_FLTMODE3 [226,493] : -1
x COM_FLTMODE4 [227,494] : -1
x COM_FLTMODE5 [228,495] : -1
x COM_FLTMODE6 [229,496] : -1
x COM_FLT_PROFILE [230,497] : 0
x COM_FLT_TIME_MAX [231,498] : -1
x COM_FORCE_SAFETY [232,499] : 0
x COM_HLDL_LOSS_T [233,500] : 120
x COM_HLDL_REG_T [234,501] : 0
x COM_HOME_EN [235,502] : 1
x COM_HOME_IN_AIR [236,503] : 0
x COM_IMB_PROP_ACT [237,504] : 0
x + COM_KILL_DISARM [238,505] : 0.0000
x COM_LKDOWN_TKO [239,506] : 3.0000
x COM_LOW_BAT_ACT [240,507] : 0
x COM_MOT_TEST_EN [241,508] : 1
x COM_OBC_LOSS_T [242,509] : 5.0000
x COM_OBL_RC_ACT [243,510] : 0
x COM_OBS_AVOID [244,511] : 0
x COM_OF_LOSS_T [245,512] : 1.0000
x COM_PARACHUTE [246,513] : 0
x COM_POSCTL_NAVL [247,514] : 0
x COM_POS_FS_DELAY [248,515] : 1
x COM_POS_FS_EPH [249,516] : 5.0000
x COM_POS_LOW_EPH [250,517] : -1.0000
x COM_POWER_COUNT [251,518] : 1
x COM_PREARM_MODE [252,519] : 0
x COM_QC_ACT [253,520] : 0
x COM_RCL_EXCEPT [254,521] : 0
x COM_RC_ARM_HYST [255,522] : 1000
x COM_RC_IN_MODE [256,523] : 3
x COM_RC_LOSS_T [257,524] : 0.5000
x COM_RC_OVERRIDE [258,525] : 1
x COM_RC_STICK_OV [259,526] : 30.0000
x + COM_SPOOLUP_TIME [260,527] : 2.0000
x COM_TAKEOFF_ACT [261,528] : 0
x COM_VEL_FS_EVH [262,529] : 1.0000
x COM_WIND_MAX [263,530] : -1.0000
x COM_WIND_WARN [264,531] : -1.0000
x CP_DELAY [265,532] : 0.4000
x CP_DIST [266,533] : -1.0000
x CP_GO_NO_DATA [267,534] : 0
x CP_GUIDE_ANG [268,535] : 30.0000
x EKF2_ABIAS_INIT [269,543] : 0.2000
x EKF2_ABL_ACCLIM [270,544] : 25.0000
x EKF2_ABL_GYRLIM [271,545] : 3.0000
x EKF2_ABL_LIM [272,546] : 0.4000
x EKF2_ABL_TAU [273,547] : 0.5000
x EKF2_ACC_B_NOISE [274,548] : 0.0030
x EKF2_ACC_NOISE [275,549] : 0.3500
x EKF2_AID_MASK [276,550] : 0
x EKF2_ANGERR_INIT [277,551] : 0.1000
x EKF2_ARSP_THR [278,552] : 0.0000
x EKF2_ASPD_MAX [279,553] : 20.0000
x EKF2_ASP_DELAY [280,554] : 100.0000
x EKF2_AVEL_DELAY [281,555] : 5.0000
x EKF2_BARO_CTRL [282,556] : 1
x EKF2_BARO_DELAY [283,557] : 0.0000
x EKF2_BARO_GATE [284,558] : 5.0000
x EKF2_BARO_NOISE [285,559] : 3.5000
x EKF2_BCOEF_X [286,560] : 100.0000
x EKF2_BCOEF_Y [287,561] : 100.0000
x EKF2_BETA_GATE [288,562] : 5.0000
x EKF2_BETA_NOISE [289,563] : 0.3000
x EKF2_DECL_TYPE [290,564] : 7
x EKF2_DRAG_CTRL [291,565] : 0
x EKF2_DRAG_NOISE [292,566] : 2.5000
x EKF2_EAS_NOISE [293,567] : 1.4000
x EKF2_EVA_NOISE [294,568] : 0.1000
x EKF2_EVP_GATE [295,569] : 5.0000
x EKF2_EVP_NOISE [296,570] : 0.1000
x EKF2_EVV_GATE [297,571] : 3.0000
x EKF2_EVV_NOISE [298,572] : 0.1000
x + EKF2_EV_CTRL [299,573] : 0
x EKF2_EV_DELAY [300,574] : 0.0000
x EKF2_EV_HGT_TO [301,575] : 5000
x EKF2_EV_NOISE_MD [302,576] : 0
x EKF2_EV_POS_TO [303,577] : 1000
x EKF2_EV_POS_X [304,578] : 0.0000
x EKF2_EV_POS_Y [305,579] : 0.0000
x EKF2_EV_POS_Z [306,580] : 0.0000
x EKF2_EV_QMIN [307,581] : 0
x EKF2_FUSE_BETA [308,582] : 0
x EKF2_GBIAS_INIT [309,583] : 0.1000
x EKF2_GND_EFF_DZ [310,584] : 4.0000
x EKF2_GND_MAX_HGT [311,585] : 0.5000
x EKF2_GPS_CHECK [312,586] : 245
x EKF2_GPS_CTRL [313,587] : 7
x EKF2_GPS_DELAY [314,588] : 110.0000
x EKF2_GPS_POS_X [315,589] : 0.0000
x EKF2_GPS_POS_Y [316,590] : 0.0000
x EKF2_GPS_POS_Z [317,591] : 0.0000
x EKF2_GPS_P_GATE [318,592] : 5.0000
x EKF2_GPS_P_NOISE [319,593] : 0.5000
x EKF2_GPS_V_GATE [320,594] : 5.0000
x EKF2_GPS_V_NOISE [321,595] : 0.3000
x EKF2_GRAV_NOISE [322,596] : 1.0000
x EKF2_GSF_TAS [323,597] : 15.0000
x EKF2_GYR_B_LIM [324,598] : 0.1500
x EKF2_GYR_B_NOISE [325,599] : 0.0010
x EKF2_GYR_NOISE [326,600] : 0.0150
x EKF2_HDG_GATE [327,601] : 2.6000
x EKF2_HEAD_NOISE [328,602] : 0.3000
x EKF2_HGT_REF [329,603] : 1
x EKF2_IMU_CTRL [330,604] : 3
x + EKF2_IMU_POS_X [331,605] : 0.0050
x + EKF2_IMU_POS_Y [332,606] : 0.0080
x + EKF2_IMU_POS_Z [333,607] : -0.0116
x EKF2_MAG_ACCLIM [334,608] : 0.5000
x EKF2_MAG_B_NOISE [335,609] : 0.0001
x EKF2_MAG_CHECK [336,610] : 1
x + EKF2_MAG_DECL [337,611] : -11.0090
x EKF2_MAG_DELAY [338,612] : 0.0000
x EKF2_MAG_E_NOISE [339,613] : 0.0010
x EKF2_MAG_GATE [340,614] : 3.0000
x EKF2_MAG_NOISE [341,615] : 0.0500
x EKF2_MAG_TYPE [342,616] : 0
x EKF2_MAG_YAWLIM [343,617] : 0.2000
x EKF2_MCOEF [344,618] : 0.1500
x EKF2_MIN_RNG [345,619] : 0.1000
x EKF2_NOAID_NOISE [346,622] : 10.0000
x EKF2_NOAID_TOUT [347,623] : 5000000
x EKF2_OF_CTRL [348,624] : 0
x EKF2_OF_DELAY [349,625] : 20.0000
x EKF2_OF_GATE [350,626] : 3.0000
x EKF2_OF_N_MAX [351,627] : 0.5000
x EKF2_OF_N_MIN [352,628] : 0.1500
x EKF2_OF_POS_X [353,629] : 0.0000
x EKF2_OF_POS_Y [354,630] : 0.0000
x EKF2_OF_POS_Z [355,631] : 0.0000
x EKF2_OF_QMIN [356,632] : 1
x EKF2_PCOEF_XN [357,633] : 0.0000
x EKF2_PCOEF_XP [358,634] : 0.0000
x EKF2_PCOEF_YN [359,635] : 0.0000
x EKF2_PCOEF_YP [360,636] : 0.0000
x EKF2_PCOEF_Z [361,637] : 0.0000
x EKF2_PREDICT_US [362,638] : 10000
x EKF2_REQ_EPH [363,639] : 3.0000
x EKF2_REQ_EPV [364,640] : 5.0000
x + EKF2_REQ_GPS_H [365,641] : 5.0000
x EKF2_REQ_HDRIFT [366,642] : 0.1000
x EKF2_REQ_NSATS [367,643] : 6
x EKF2_REQ_PDOP [368,644] : 2.5000
x + EKF2_REQ_SACC [369,645] : 1.5000
x EKF2_REQ_VDRIFT [370,646] : 0.2000
x EKF2_RNG_A_HMAX [371,647] : 5.0000
x EKF2_RNG_A_IGATE [372,648] : 1.0000
x EKF2_RNG_A_VMAX [373,649] : 1.0000
x + EKF2_RNG_CTRL [374,650] : 0
x EKF2_RNG_DELAY [375,651] : 5.0000
x EKF2_RNG_GATE [376,652] : 5.0000
x EKF2_RNG_K_GATE [377,653] : 1.0000
x EKF2_RNG_NOISE [378,654] : 0.1000
x EKF2_RNG_PITCH [379,655] : 0.0000
x EKF2_RNG_POS_X [380,656] : 0.0000
x EKF2_RNG_POS_Y [381,657] : 0.0000
x EKF2_RNG_POS_Z [382,658] : 0.0000
x EKF2_RNG_QLTY_T [383,659] : 1.0000
x EKF2_RNG_SFE [384,660] : 0.0500
x EKF2_SYNT_MAG_Z [385,666] : 0
x EKF2_TAS_GATE [386,667] : 3.0000
x EKF2_TAU_POS [387,668] : 0.2500
x EKF2_TAU_VEL [388,669] : 0.2500
x EKF2_TERR_GRAD [389,670] : 0.5000
x EKF2_TERR_MASK [390,671] : 3
x EKF2_TERR_NOISE [391,672] : 5.0000
x EKF2_WIND_NSD [392,673] : 0.0100
x FD_ACT_EN [393,679] : 1
x FD_ACT_MOT_C2T [394,680] : 2.0000
x FD_ACT_MOT_THR [395,681] : 0.2000
x FD_ACT_MOT_TOUT [396,682] : 100
x FD_ESCS_EN [397,683] : 1
x FD_EXT_ATS_EN [398,684] : 0
x FD_EXT_ATS_TRIG [399,685] : 1900
x FD_FAIL_P [400,686] : 60
x FD_FAIL_P_TTRI [401,687] : 0.3000
x FD_FAIL_R [402,688] : 60
x FD_FAIL_R_TTRI [403,689] : 0.3000
x FD_IMB_PROP_THR [404,690] : 30
x FLW_TGT_ALT_M [405,691] : 0
x FLW_TGT_DST [406,692] : 8.0000
x FLW_TGT_FA [407,693] : 180.0000
x FLW_TGT_HT [408,694] : 8.0000
x FLW_TGT_MAX_VEL [409,695] : 5.0000
x FLW_TGT_RS [410,696] : 0.1000
x FW_AIRSPD_MAX [411,700] : 20.0000
x FW_AIRSPD_TRIM [412,703] : 15.0000
x FW_ARSP_MODE [413,704] : 0
x FW_PSP_OFF [414,754] : 0.0000
x FW_T_CLMB_R_SP [415,783] : 3.0000
x FW_T_SINK_R_SP [416,792] : 2.0000
x GF_ACTION [417,816] : 2
x GF_ALTMODE [418,817] : 0
x GF_COUNT [419,818] : -1
x GF_MAX_HOR_DIST [420,819] : 0.0000
x GF_MAX_VER_DIST [421,820] : 0.0000
x GF_PREDICT [422,821] : 0
x GF_SOURCE [423,822] : 0
x GND_SPEED_THR_SC [424,833] : 1.0000
x GPIO_CTL_CH [425,840] : 0
x GPS_1_GNSS [426,841] : 0
x GPS_1_PROTOCOL [427,842] : 1
x GPS_DUMP_COMM [428,845] : 0
x GPS_PITCH_OFFSET [429,846] : 0.0000
x GPS_SAT_INFO [430,847] : 0
x GPS_UBX_BAUD2 [431,848] : 230400
x GPS_UBX_CFG_INTF [432,849] : 0
x GPS_UBX_DYNMODEL [433,850] : 7
x GPS_UBX_MODE [434,851] : 0
x GPS_YAW_OFFSET [435,852] : 0.0000
x HTE_ACC_GATE [436,870] : 3.0000
x HTE_HT_ERR_INIT [437,871] : 0.1000
x HTE_HT_NOISE [438,872] : 0.0036
x HTE_THR_RANGE [439,873] : 0.2000
x HTE_VXY_THR [440,874] : 10.0000
x HTE_VZ_THR [441,875] : 2.0000
x + IMU_ACCEL_CUTOFF [442,876] : 60.0000
x + IMU_DGYRO_CUTOFF [443,877] : 40.0000
x + IMU_GYRO_CUTOFF [444,879] : 80.0000
x IMU_GYRO_DNF_BW [445,880] : 15.0000
x + IMU_GYRO_DNF_EN [446,881] : 1
x IMU_GYRO_DNF_HMC [447,882] : 3
x IMU_GYRO_DNF_MIN [448,883] : 25.0000
x IMU_GYRO_NF0_BW [449,889] : 20.0000
x IMU_GYRO_NF0_FRQ [450,890] : 0.0000
x IMU_GYRO_NF1_BW [451,891] : 20.0000
x IMU_GYRO_NF1_FRQ [452,892] : 0.0000
x + IMU_GYRO_RATEMAX [453,893] : 800
x IMU_INTEG_RATE [454,894] : 200
x LNDMC_ALT_GND [455,916] : 2.0000
x LNDMC_ALT_MAX [456,917] : -1.0000
x + LNDMC_ROT_MAX [457,918] : 30.0000
x + LNDMC_TRIG_TIME [458,919] : 0.5000
x LNDMC_XY_VEL_MAX [459,920] : 1.5000
x LNDMC_Z_VEL_MAX [460,921] : 0.2500
x + LND_FLIGHT_T_HI [461,922] : 6
x + LND_FLIGHT_T_LO [462,923] : -1544484235
x + MAN_ARM_GESTURE [463,974] : 0
x MAV_COMP_ID [464,990] : 1
x MAV_FWDEXTSP [465,991] : 1
x MAV_HASH_CHK_EN [466,992] : 1
x MAV_HB_FORW_EN [467,993] : 1
x MAV_PROTO_VER [468,994] : 0
x MAV_RADIO_TOUT [469,995] : 5
x MAV_SIK_RADIO_ID [470,996] : 0
x MAV_SYS_ID [471,997] : 1
x + MAV_TYPE [472,998] : 2
x MAV_USEHILGPS [473,999] : 0
x MC_ACRO_EXPO [474,1002] : 0.6900
x MC_ACRO_EXPO_Y [475,1003] : 0.6900
x MC_ACRO_P_MAX [476,1004] : 720.0000
x MC_ACRO_R_MAX [477,1005] : 720.0000
x MC_ACRO_SUPEXPO [478,1006] : 0.7000
x MC_ACRO_SUPEXPOY [479,1007] : 0.7000
x MC_ACRO_Y_MAX [480,1008] : 540.0000
x MC_AIRMODE [481,1009] : 0
x MC_AT_APPLY [482,1010] : 1
x MC_AT_AXES [483,1011] : 3
x MC_AT_RISE_TIME [484,1013] : 0.1400
x MC_AT_START [485,1014] : 0
x MC_AT_SYSID_AMP [486,1015] : 0.7000
x MC_BAT_SCALE_EN [487,1016] : 0
x MC_INJECT_AMP [488,1017] : 0.0500
x MC_INJECT_CNT [489,1018] : 12
x MC_INJECT_EN [490,1019] : 0
x MC_INJECT_INC [491,1020] : 1.0000
x MC_INJECT_REST_T [492,1021] : 1.0000
x MC_INJECT_RPY [493,1022] : 2
x MC_INJECT_SINE_T [494,1023] : 5.0000
x MC_INJECT_START [495,1024] : 3.0000
x MC_MAN_TILT_TAU [496,1025] : 0.0000
x MC_ORBIT_RAD_MAX [497,1026] : 1000.0000
x + MC_PITCHRATE_D [498,1027] : 0.0011
x MC_PITCHRATE_FF [499,1028] : 0.0000
x + MC_PITCHRATE_I [500,1029] : 0.0960
x MC_PITCHRATE_K [501,1030] : 1.0000
x + MC_PITCHRATE_MAX [502,1031] : 130.0000
x + MC_PITCHRATE_P [503,1032] : 0.0640
x + MC_PITCH_CUTOFF [504,1033] : 25.0000
x + MC_PITCH_P [505,1034] : 8.0000
x MC_PR_INT_LIM [506,1035] : 0.3000
x + MC_ROLLRATE_D [507,1036] : 0.0013
x MC_ROLLRATE_FF [508,1037] : 0.0000
x + MC_ROLLRATE_I [509,1038] : 0.1000
x MC_ROLLRATE_K [510,1039] : 1.0000
x + MC_ROLLRATE_MAX [511,1040] : 130.0000
x + MC_ROLLRATE_P [512,1041] : 0.0640
x + MC_ROLL_CUTOFF [513,1042] : 25.0000
x + MC_ROLL_P [514,1043] : 8.0000
x MC_RR_INT_LIM [515,1044] : 0.3000
x MC_THR_CURVE_ACR [516,1045] : 0
x MC_YAWRATE_D [517,1046] : 0.0000
x MC_YAWRATE_FF [518,1047] : 0.0000
x + MC_YAWRATE_I [519,1048] : 0.5000
x MC_YAWRATE_K [520,1049] : 1.0000
x + MC_YAWRATE_MAX [521,1050] : 150.0000
x + MC_YAWRATE_P [522,1051] : 0.0700
x + MC_YAW_CUTOFF [523,1052] : 15.0000
x MC_YAW_P [524,1053] : 2.8000
x MC_YAW_WEIGHT [525,1054] : 0.4000
x MC_YR_INT_LIM [526,1055] : 0.3000
x MIS_DIST_1WP [527,1056] : 900.0000
x MIS_LND_ABRT_ALT [528,1057] : 30
x MIS_MNT_YAW_CTL [529,1058] : 0
x MIS_PD_TO [530,1059] : 5.0000
x MIS_TAKEOFF_ALT [531,1060] : 2.5000
x MIS_TKO_LAND_REQ [532,1061] : 0
x MIS_YAW_ERR [533,1062] : 12.0000
x MIS_YAW_TMT [534,1063] : -1.0000
x MODALAI_CONFIG [535,1083] : 0
x MOT_SLEW_MAX [536,1085] : 0.0000
x MPC_ACC_DOWN_MAX [537,1086] : 3.0000
x + MPC_ACC_HOR [538,1087] : 6.0000
x + MPC_ACC_HOR_MAX [539,1088] : 1000.0000
x MPC_ACC_UP_MAX [540,1089] : 4.0000
x MPC_ALT_MODE [541,1090] : 0
x MPC_HOLD_DZ [542,1091] : 0.1000
x + MPC_HOLD_MAX_XY [543,1092] : 0.0000
x + MPC_HOLD_MAX_Z [544,1093] : 0.0000
x MPC_JERK_AUTO [545,1094] : 4.0000
x + MPC_JERK_MAX [546,1095] : 40.0000
x MPC_LAND_ALT1 [547,1096] : 10.0000
x MPC_LAND_ALT2 [548,1097] : 5.0000
x MPC_LAND_ALT3 [549,1098] : 1.0000
x MPC_LAND_CRWL [550,1099] : 0.3000
x MPC_LAND_RADIUS [551,1100] : 1000.0000
x MPC_LAND_RC_HELP [552,1101] : 0
x + MPC_LAND_SPEED [553,1102] : 1.2000
x + MPC_MANTHR_MIN [554,1103] : 0.0400
x + MPC_MAN_TILT_MAX [555,1104] : 45.0000
x MPC_MAN_Y_MAX [556,1105] : 150.0000
x MPC_MAN_Y_TAU [557,1106] : 0.0800
x MPC_POS_MODE [558,1107] : 4
x MPC_THR_CURVE [559,1108] : 0
x + MPC_THR_HOVER [560,1109] : 0.1300
x + MPC_THR_MAX [561,1110] : 0.6000
x + MPC_THR_MIN [562,1111] : 0.0400
x MPC_THR_XY_MARG [563,1112] : 0.3000
x MPC_TILTMAX_AIR [564,1113] : 45.0000
x MPC_TILTMAX_LND [565,1114] : 12.0000
x + MPC_TKO_RAMP_T [566,1115] : 2.0000
x MPC_TKO_SPEED [567,1116] : 1.5000
x MPC_USE_HTE [568,1117] : 1
x MPC_VELD_LP [569,1118] : 5.0000
x + MPC_VEL_MANUAL [570,1119] : 20.0000
x MPC_VEL_MAN_BACK [571,1120] : -1.0000
x MPC_VEL_MAN_SIDE [572,1121] : -1.0000
x + MPC_XY_CRUISE [573,1122] : 15.0000
x MPC_XY_ERR_MAX [574,1123] : 2.0000
x + MPC_XY_MAN_EXPO [575,1124] : 0.4500
x MPC_XY_P [576,1125] : 0.9500
x MPC_XY_TRAJ_P [577,1126] : 0.5000
x MPC_XY_VEL_ALL [578,1127] : -10.0000
x MPC_XY_VEL_D_ACC [579,1128] : 0.2000
x MPC_XY_VEL_I_ACC [580,1129] : 0.4000
x + MPC_XY_VEL_MAX [581,1130] : 20.0000
x MPC_XY_VEL_P_ACC [582,1131] : 1.8000
x MPC_YAWRAUTO_MAX [583,1132] : 45.0000
x + MPC_YAW_EXPO [584,1133] : 0.3000
x MPC_YAW_MODE [585,1134] : 0
x + MPC_Z_MAN_EXPO [586,1135] : 0.1000
x + MPC_Z_P [587,1136] : 5.0000
x MPC_Z_VEL_ALL [588,1137] : -3.0000
x MPC_Z_VEL_D_ACC [589,1138] : 0.0000
x MPC_Z_VEL_I_ACC [590,1139] : 2.0000
x + MPC_Z_VEL_MAX_DN [591,1140] : 4.0000
x + MPC_Z_VEL_MAX_UP [592,1141] : 10.0000
x + MPC_Z_VEL_P_ACC [593,1142] : 8.0000
x + MPC_Z_V_AUTO_DN [594,1143] : 3.0000
x + MPC_Z_V_AUTO_UP [595,1144] : 10.0000
x NAV_ACC_RAD [596,1148] : 10.0000
x NAV_DLL_ACT [597,1149] : 0
x NAV_FORCE_VT [598,1150] : 1
x NAV_FW_ALTL_RAD [599,1151] : 5.0000
x NAV_FW_ALT_RAD [600,1152] : 10.0000
x NAV_LOITER_RAD [601,1153] : 80.0000
x NAV_MC_ALT_RAD [602,1154] : 0.8000
x NAV_MIN_LTR_ALT [603,1155] : -1.0000
x NAV_RCL_ACT [604,1156] : 2
x NAV_TRAFF_AVOID [605,1157] : 1
x NAV_TRAFF_A_HOR [606,1158] : 500.0000
x NAV_TRAFF_A_VER [607,1159] : 500.0000
x NAV_TRAFF_COLL_T [608,1160] : 60
x PLD_BTOUT [609,1215] : 5.0000
x PLD_FAPPR_ALT [610,1216] : 0.1000
x PLD_HACC_RAD [611,1217] : 0.2000
x PLD_MAX_SRCH [612,1218] : 3
x PLD_SRCH_ALT [613,1219] : 10.0000
x PLD_SRCH_TOUT [614,1220] : 10.0000
x RC10_DZ [615,1267] : 0.0000
x RC10_MAX [616,1268] : 2000.0000
x RC10_MIN [617,1269] : 1000.0000
x RC10_REV [618,1270] : 1.0000
x RC10_TRIM [619,1271] : 1500.0000
x RC11_DZ [620,1272] : 0.0000
x RC11_MAX [621,1273] : 2000.0000
x RC11_MIN [622,1274] : 1000.0000
x RC11_REV [623,1275] : 1.0000
x RC11_TRIM [624,1276] : 1500.0000
x RC12_DZ [625,1277] : 0.0000
x RC12_MAX [626,1278] : 2000.0000
x RC12_MIN [627,1279] : 1000.0000
x RC12_REV [628,1280] : 1.0000
x RC12_TRIM [629,1281] : 1500.0000
x RC13_DZ [630,1282] : 0.0000
x RC13_MAX [631,1283] : 2000.0000
x RC13_MIN [632,1284] : 1000.0000
x RC13_REV [633,1285] : 1.0000
x RC13_TRIM [634,1286] : 1500.0000
x RC14_DZ [635,1287] : 0.0000
x RC14_MAX [636,1288] : 2000.0000
x RC14_MIN [637,1289] : 1000.0000
x RC14_REV [638,1290] : 1.0000
x RC14_TRIM [639,1291] : 1500.0000
x RC15_DZ [640,1292] : 0.0000
x RC15_MAX [641,1293] : 2000.0000
x RC15_MIN [642,1294] : 1000.0000
x RC15_REV [643,1295] : 1.0000
x RC15_TRIM [644,1296] : 1500.0000
x RC16_DZ [645,1297] : 0.0000
x RC16_MAX [646,1298] : 2000.0000
x RC16_MIN [647,1299] : 1000.0000
x RC16_REV [648,1300] : 1.0000
x RC16_TRIM [649,1301] : 1500.0000
x RC17_DZ [650,1302] : 0.0000
x RC17_MAX [651,1303] : 2000.0000
x RC17_MIN [652,1304] : 1000.0000
x RC17_REV [653,1305] : 1.0000
x RC17_TRIM [654,1306] : 1500.0000
x RC18_DZ [655,1307] : 0.0000
x RC18_MAX [656,1308] : 2000.0000
x RC18_MIN [657,1309] : 1000.0000
x RC18_REV [658,1310] : 1.0000
x RC18_TRIM [659,1311] : 1500.0000
x RC1_DZ [660,1312] : 10.0000
x + RC1_MAX [661,1313] : 2007.0000
x + RC1_MIN [662,1314] : 989.0000
x RC1_REV [663,1315] : 1.0000
x + RC1_TRIM [664,1316] : 1496.0000
x RC2_DZ [665,1317] : 10.0000
x + RC2_MAX [666,1318] : 2005.0000
x RC2_MIN [667,1319] : 1000.0000
x RC2_REV [668,1320] : 1.0000
x + RC2_TRIM [669,1321] : 1000.0000
x RC3_DZ [670,1322] : 10.0000
x + RC3_MAX [671,1323] : 1972.0000
x + RC3_MIN [672,1324] : 1002.0000
x RC3_REV [673,1325] : 1.0000
x + RC3_TRIM [674,1326] : 1449.0000
x RC4_DZ [675,1327] : 10.0000
x + RC4_MAX [676,1328] : 1993.0000
x + RC4_MIN [677,1329] : 1027.0000
x RC4_REV [678,1330] : 1.0000
x + RC4_TRIM [679,1331] : 1496.0000
x RC5_DZ [680,1332] : 10.0000
x + RC5_MAX [681,1333] : 1980.0000
x + RC5_MIN [682,1334] : 1030.0000
x RC5_REV [683,1335] : 1.0000
x + RC5_TRIM [684,1336] : 1505.0000
x RC6_DZ [685,1337] : 10.0000
x + RC6_MAX [686,1338] : 1980.0000
x + RC6_MIN [687,1339] : 1030.0000
x RC6_REV [688,1340] : 1.0000
x + RC6_TRIM [689,1341] : 1505.0000
x RC7_DZ [690,1342] : 10.0000
x + RC7_MAX [691,1343] : 1980.0000
x + RC7_MIN [692,1344] : 1030.0000
x RC7_REV [693,1345] : 1.0000
x + RC7_TRIM [694,1346] : 1505.0000
x RC8_DZ [695,1347] : 10.0000
x + RC8_MAX [696,1348] : 1980.0000
x + RC8_MIN [697,1349] : 1030.0000
x RC8_REV [698,1350] : 1.0000
x + RC8_TRIM [699,1351] : 1505.0000
x RC9_DZ [700,1352] : 0.0000
x RC9_MAX [701,1353] : 2000.0000
x RC9_MIN [702,1354] : 1000.0000
x RC9_REV [703,1355] : 1.0000
x RC9_TRIM [704,1356] : 1500.0000
x RC_ARMSWITCH_TH [705,1357] : 0.7500
x + RC_CHAN_CNT [706,1358] : 16
x RC_ENG_MOT_TH [707,1360] : 0.7500
x RC_FAILS_THR [708,1361] : 0
x RC_GEAR_TH [709,1362] : 0.7500
x RC_KILLSWITCH_TH [710,1364] : 0.7500
x RC_LOITER_TH [711,1365] : 0.7500
x RC_MAP_ACRO_SW [712,1366] : 0
x + RC_MAP_ARM_SW [713,1367] : 4
x RC_MAP_AUX1 [714,1368] : 0
x RC_MAP_AUX2 [715,1369] : 0
x RC_MAP_AUX3 [716,1370] : 0
x RC_MAP_AUX4 [717,1371] : 0
x RC_MAP_AUX5 [718,1372] : 0
x RC_MAP_AUX6 [719,1373] : 0
x RC_MAP_ENG_MOT [720,1374] : 0
x RC_MAP_FAILSAFE [721,1375] : 0
x RC_MAP_FLAPS [722,1376] : 0
x + RC_MAP_FLTMODE [723,1377] : 6
x RC_MAP_FLTM_BTN [724,1378] : 0
x RC_MAP_GEAR_SW [725,1379] : 0
x + RC_MAP_KILL_SW [726,1380] : 5
x RC_MAP_LOITER_SW [727,1381] : 0
x RC_MAP_MAN_SW [728,1382] : 0
x RC_MAP_MODE_SW [729,1383] : 0
x RC_MAP_OFFB_SW [730,1384] : 0
x RC_MAP_PARAM1 [731,1385] : 0
x RC_MAP_PARAM2 [732,1386] : 0
x RC_MAP_PARAM3 [733,1387] : 0
x + RC_MAP_PITCH [734,1388] : 3
x RC_MAP_POSCTL_SW [735,1389] : 0
x RC_MAP_RATT_SW [736,1390] : 0
x RC_MAP_RETURN_SW [737,1391] : 0
x + RC_MAP_ROLL [738,1392] : 1
x RC_MAP_STAB_SW [739,1393] : 0
x + RC_MAP_THROTTLE [740,1394] : 2
x RC_MAP_TRANS_SW [741,1395] : 0
x + RC_MAP_YAW [742,1396] : 4
x RC_OFFB_TH [743,1397] : 0.7500
x RC_RETURN_TH [744,1398] : 0.7500
x RC_TRANS_TH [745,1402] : 0.7500
x RTL_CONE_ANG [746,1403] : 45
x RTL_DESCEND_ALT [747,1404] : 30.0000
x RTL_HDG_MD [748,1405] : 0
x RTL_LAND_DELAY [749,1406] : 0.0000
x RTL_LOITER_RAD [750,1407] : 80.0000
x RTL_MIN_DIST [751,1408] : 10.0000
x RTL_PLD_MD [752,1409] : 0
x RTL_RETURN_ALT [753,1410] : 60.0000
x RTL_TIME_FACTOR [754,1411] : 1.1000
x RTL_TIME_MARGIN [755,1412] : 100
x RTL_TYPE [756,1413] : 0
x SDLOG_BOOT_BAT [757,1424] : 0
x SDLOG_DIRS_MAX [758,1425] : 0
x SDLOG_MISSION [759,1428] : 0
x SDLOG_MODE [760,1429] : 0
x + SDLOG_PROFILE [761,1430] : 129
x SDLOG_UTC_OFFSET [762,1431] : 0
x SDLOG_UUID [763,1432] : 1
x SENS_BARO_QNH [764,1434] : 1013.2500
x SENS_BARO_RATE [765,1435] : 20.0000
x SENS_BOARD_ROT [766,1436] : 0
x + SENS_BOARD_X_OFF [767,1437] : 1.5968
x + SENS_BOARD_Y_OFF [768,1438] : -0.2765
x SENS_BOARD_Z_OFF [769,1439] : 0.0000
x SENS_DPRES_OFF [770,1442] : 0.0000
x SENS_GPS_MASK [771,1484] : 7
x SENS_GPS_PRIME [772,1485] : 0
x SENS_GPS_TAU [773,1486] : 10.0000
x SENS_IMU_AUTOCAL [774,1487] : 0
x SENS_IMU_MODE [775,1488] : 1
x SENS_MAG_AUTOCAL [776,1494] : 0
x SENS_MAG_AUTOROT [777,1495] : 0
x SENS_MAG_MODE [778,1496] : 1
x SENS_MAG_RATE [779,1497] : 15.0000
x SENS_MAG_SIDES [780,1498] : 63
x SYS_AUTOCONFIG [781,1645] : 0
x + SYS_AUTOSTART [782,1646] : 4001
x SYS_CAL_TDEL [783,1651] : 24
x SYS_CAL_TMAX [784,1652] : 10
x SYS_CAL_TMIN [785,1653] : 5
x SYS_FAC_CAL_MODE [786,1655] : 0
x SYS_FAILURE_EN [787,1656] : 0
x SYS_HAS_BARO [788,1657] : 1
x SYS_HAS_GPS [789,1658] : 1
x SYS_HAS_MAG [790,1659] : 1
x SYS_HAS_NUM_DIST [791,1660] : 0
x SYS_HITL [792,1661] : 0
x SYS_MC_EST_GROUP [793,1662] : 2
x SYS_RGB_MAXBRT [794,1663] : 1.0000
x SYS_STCK_EN [795,1664] : 1
x SYS_VEHICLE_RESP [796,1666] : -0.4000
x TC_A_ENABLE [797,1740] : 0
x + TC_B0_ID [798,1741] : 12018473
x + TC_B0_TMAX [799,1742] : 72.3200
x + TC_B0_TMIN [800,1743] : 61.7500
x + TC_B0_TREF [801,1744] : 67.0300
x + TC_B0_X0 [802,1745] : 0.5761
x + TC_B0_X1 [803,1746] : -2.0090
x TC_B0_X2 [804,1747] : 0.0000
x TC_B0_X3 [805,1748] : 0.0000
x TC_B0_X4 [806,1749] : 0.0000
x TC_B0_X5 [807,1750] : 0.0000
x TC_B1_ID [808,1751] : 0
x TC_B1_TMAX [809,1752] : 75.0000
x TC_B1_TMIN [810,1753] : 5.0000
x TC_B1_TREF [811,1754] : 40.0000
x TC_B1_X0 [812,1755] : 0.0000
x TC_B1_X1 [813,1756] : 0.0000
x TC_B1_X2 [814,1757] : 0.0000
x TC_B1_X3 [815,1758] : 0.0000
x TC_B1_X4 [816,1759] : 0.0000
x TC_B1_X5 [817,1760] : 0.0000
x TC_B2_ID [818,1761] : 0
x TC_B2_TMAX [819,1762] : 75.0000
x TC_B2_TMIN [820,1763] : 5.0000
x TC_B2_TREF [821,1764] : 40.0000
x TC_B2_X0 [822,1765] : 0.0000
x TC_B2_X1 [823,1766] : 0.0000
x TC_B2_X2 [824,1767] : 0.0000
x TC_B2_X3 [825,1768] : 0.0000
x TC_B2_X4 [826,1769] : 0.0000
x TC_B2_X5 [827,1770] : 0.0000
x TC_B3_ID [828,1771] : 0
x TC_B3_TMAX [829,1772] : 75.0000
x TC_B3_TMIN [830,1773] : 5.0000
x TC_B3_TREF [831,1774] : 40.0000
x TC_B3_X0 [832,1775] : 0.0000
x TC_B3_X1 [833,1776] : 0.0000
x TC_B3_X2 [834,1777] : 0.0000
x TC_B3_X3 [835,1778] : 0.0000
x TC_B3_X4 [836,1779] : 0.0000
x TC_B3_X5 [837,1780] : 0.0000
x + TC_B_ENABLE [838,1781] : 1
x TC_G_ENABLE [839,1846] : 0
x + THR_MDL_FAC [840,1866] : 0.9000
x TRIG_MODE [841,1872] : 0
x UAVCAN_ENABLE [842,1913] : 0
x + VOXL_ESC_BAUD [843,2095] : 2000000
x + VOXL_ESC_CONFIG [844,2096] : 1
x + VOXL_ESC_FUNC1 [845,2097] : 102
x + VOXL_ESC_FUNC2 [846,2098] : 103
x + VOXL_ESC_FUNC3 [847,2099] : 101
x + VOXL_ESC_FUNC4 [848,2100] : 104
x VOXL_ESC_MODE [849,2101] : 0
x VOXL_ESC_PUB_BST [850,2102] : 1
x VOXL_ESC_REV [851,2103] : 0
x + VOXL_ESC_RPM_MAX [852,2104] : 12000
x + VOXL_ESC_RPM_MIN [853,2105] : 2000
x VOXL_ESC_SDIR1 [854,2106] : 0
x VOXL_ESC_SDIR2 [855,2107] : 0
x VOXL_ESC_SDIR3 [856,2108] : 0
x VOXL_ESC_SDIR4 [857,2109] : 0
x VOXL_ESC_T_COSP [858,2110] : 0.9900
x VOXL_ESC_T_DEAD [859,2111] : 20
x VOXL_ESC_T_EXPO [860,2112] : 35
x VOXL_ESC_T_MINF [861,2113] : 0.1500
x VOXL_ESC_T_OVER [862,2114] : 0
x VOXL_ESC_T_PERC [863,2115] : 90
x VOXL_ESC_T_WARN [864,2116] : 0
x + VOXL_ESC_VLOG [865,2117] : 1
x VTO_LOITER_ALT [866,2118] : 80.0000
x VT_B_DEC_MSS [867,2123] : 2.0000
x WV_EN [868,2156] : 0
x WV_GAIN [869,2157] : 1.0000
x WV_ROLL_MIN [870,2158] : 1.0000
x WV_YRATE_MAX [871,2159] : 90.0000
x XRCE_DDS_DOM_ID [872,2160] : 0
x XRCE_DDS_KEY [873,2161] : 1874/2162 parameters used.
-
Urgent Support needed for Drone not armed after RC controller calibration@Eric-Katzfey GPS is 0. EKF2_GPS_CHECK is 245 and i cannot update it to 1.
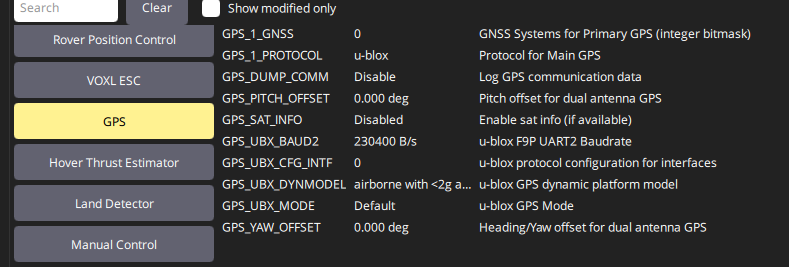
-
Urgent Support needed for Drone not armed after RC controller calibration@Eric-Katzfey Last few steps of the calibration are not sure not which switch to press/toggle for left and right switches on top. That could be the reason 5 through 8 are messed up.
-
Urgent Support needed for Drone not armed after RC controller calibrationI calibrated RC controller via QGRoundControl. I don't see Trim error but there is GPS POS drift too high message and does not take off. Is there a way to reset everything back to factory setting.
Unless someone available on Monday to support his effort over the phone as my team is not expert with the device and the programming parameters. -
Urgent Support needed for Drone not armed after RC controller calibration@Eric-Katzfey Below is the px4 parameters.
voxl2:/$ px4-param show
Symbols: x = used, + = saved, * = unsaved
x ASPD_SCALE_1 [0,23] : 1.0000
x + BAT1_CAPACITY [1,42] : 3950.0000
x + BAT1_N_CELLS [2,45] : 4
x + BAT1_R_INTERNAL [3,46] : 0.0220
x BAT1_SOURCE [4,48] : 0
x + BAT1_V_CHARGED [5,50] : 4.1000
x + BAT1_V_EMPTY [6,52] : 2.8000
x BAT1_V_LOAD_DROP [7,53] : 0.1000
x + BAT_AVRG_CURRENT [8,68] : 3.4000
x + BAT_CRIT_THR [9,69] : 0.1000
x BAT_EMERGEN_THR [10,70] : 0.0500
x BAT_LOW_THR [11,71] : 0.1500
x BAT_N_CELLS [12,72] : 3
x BAT_V_CHARGED [13,73] : 4.0500
x BAT_V_EMPTY [14,74] : 3.6000
x BAT_V_LOAD_DROP [15,75] : 0.3000
x + CAL_ACC0_ID [16,77] : 2490378
x + CAL_ACC0_PRIO [17,78] : 50
x CAL_ACC0_ROT [18,79] : -1
x + CAL_ACC0_XOFF [19,80] : 0.0013
x CAL_ACC0_XSCALE [20,81] : 1.0000
x + CAL_ACC0_YOFF [21,82] : 0.0019
x CAL_ACC0_YSCALE [22,83] : 1.0000
x + CAL_ACC0_ZOFF [23,84] : 0.0507
x CAL_ACC0_ZSCALE [24,85] : 1.0000
x CAL_ACC1_ID [25,86] : 0
x CAL_ACC2_ID [26,95] : 0
x CAL_ACC3_ID [27,104] : 0
x CAL_AIR_CMODEL [28,113] : 0
x CAL_AIR_TUBED_MM [29,114] : 1.5000
x CAL_AIR_TUBELEN [30,115] : 0.2000
x CAL_BARO0_ID [31,116] : 0
x CAL_BARO1_ID [32,119] : 0
x CAL_BARO2_ID [33,122] : 0
x CAL_BARO3_ID [34,125] : 0
x + CAL_GYRO0_ID [35,128] : 2490378
x + CAL_GYRO0_PRIO [36,129] : 50
x CAL_GYRO0_ROT [37,130] : -1
x + CAL_GYRO0_XOFF [38,131] : 0.0010
x + CAL_GYRO0_YOFF [39,132] : 0.0099
x + CAL_GYRO0_ZOFF [40,133] : -0.0099
x CAL_GYRO1_ID [41,134] : 0
x CAL_GYRO2_ID [42,140] : 0
x CAL_GYRO3_ID [43,146] : 0
x + CAL_MAG0_ID [44,152] : 527625
x + CAL_MAG0_PRIO [45,153] : 75
x + CAL_MAG0_ROT [46,154] : 0
x CAL_MAG0_XCOMP [47,155] : 0.0000
x + CAL_MAG0_XODIAG [48,156] : 0.0051
x + CAL_MAG0_XOFF [49,157] : -0.1336
x + CAL_MAG0_XSCALE [50,158] : 0.9732
x CAL_MAG0_YCOMP [51,159] : 0.0000
x + CAL_MAG0_YODIAG [52,160] : -0.0198
x + CAL_MAG0_YOFF [53,161] : -0.2072
x + CAL_MAG0_YSCALE [54,162] : 1.0103
x CAL_MAG0_ZCOMP [55,163] : 0.0000
x + CAL_MAG0_ZODIAG [56,164] : 0.0136
x + CAL_MAG0_ZOFF [57,165] : 0.0588
x + CAL_MAG0_ZSCALE [58,166] : 1.0181
x CAL_MAG1_ID [59,167] : 0
x CAL_MAG1_ROT [60,169] : -1
x CAL_MAG2_ID [61,182] : 0
x CAL_MAG2_ROT [62,184] : -1
x CAL_MAG3_ID [63,197] : 0
x CAL_MAG3_ROT [64,199] : -1
x CAL_MAG_COMP_TYP [65,212] : 0
x CAL_MAG_SIDES [66,213] : 63
x CA_AIRFRAME [67,224] : 0
x CA_FAILURE_MODE [68,225] : 0
x CA_METHOD [69,240] : 2
x CA_R0_SLEW [70,241] : 0.0000
x CA_R10_SLEW [71,242] : 0.0000
x CA_R11_SLEW [72,243] : 0.0000
x CA_R1_SLEW [73,244] : 0.0000
x CA_R2_SLEW [74,245] : 0.0000
x CA_R3_SLEW [75,246] : 0.0000
x CA_R4_SLEW [76,247] : 0.0000
x CA_R5_SLEW [77,248] : 0.0000
x CA_R6_SLEW [78,249] : 0.0000
x CA_R7_SLEW [79,250] : 0.0000
x CA_R8_SLEW [80,251] : 0.0000
x CA_R9_SLEW [81,252] : 0.0000
x CA_ROTOR0_AX [82,253] : 0.0000
x CA_ROTOR0_AY [83,254] : 0.0000
x CA_ROTOR0_AZ [84,255] : -1.0000
x CA_ROTOR0_CT [85,256] : 6.5000
x CA_ROTOR0_KM [86,257] : 0.0500
x + CA_ROTOR0_PX [87,258] : 0.0850
x + CA_ROTOR0_PY [88,259] : 0.0625
x CA_ROTOR0_PZ [89,260] : 0.0000
x CA_ROTOR10_AX [90,262] : 0.0000
x CA_ROTOR10_AY [91,263] : 0.0000
x CA_ROTOR10_AZ [92,264] : -1.0000
x CA_ROTOR10_CT [93,265] : 6.5000
x CA_ROTOR10_KM [94,266] : 0.0500
x CA_ROTOR10_PX [95,267] : 0.0000
x CA_ROTOR10_PY [96,268] : 0.0000
x CA_ROTOR10_PZ [97,269] : 0.0000
x CA_ROTOR11_AX [98,271] : 0.0000
x CA_ROTOR11_AY [99,272] : 0.0000
x CA_ROTOR11_AZ [100,273] : -1.0000
x CA_ROTOR11_CT [101,274] : 6.5000
x CA_ROTOR11_KM [102,275] : 0.0500
x CA_ROTOR11_PX [103,276] : 0.0000
x CA_ROTOR11_PY [104,277] : 0.0000
x CA_ROTOR11_PZ [105,278] : 0.0000
x CA_ROTOR1_AX [106,280] : 0.0000
x CA_ROTOR1_AY [107,281] : 0.0000
x CA_ROTOR1_AZ [108,282] : -1.0000
x CA_ROTOR1_CT [109,283] : 6.5000
x CA_ROTOR1_KM [110,284] : 0.0500
x + CA_ROTOR1_PX [111,285] : -0.0850
x + CA_ROTOR1_PY [112,286] : -0.0625
x CA_ROTOR1_PZ [113,287] : 0.0000
x CA_ROTOR2_AX [114,289] : 0.0000
x CA_ROTOR2_AY [115,290] : 0.0000
x CA_ROTOR2_AZ [116,291] : -1.0000
x CA_ROTOR2_CT [117,292] : 6.5000
x + CA_ROTOR2_KM [118,293] : -0.0500
x + CA_ROTOR2_PX [119,294] : 0.0850
x + CA_ROTOR2_PY [120,295] : -0.0625
x CA_ROTOR2_PZ [121,296] : 0.0000
x CA_ROTOR3_AX [122,298] : 0.0000
x CA_ROTOR3_AY [123,299] : 0.0000
x CA_ROTOR3_AZ [124,300] : -1.0000
x CA_ROTOR3_CT [125,301] : 6.5000
x + CA_ROTOR3_KM [126,302] : -0.0500
x + CA_ROTOR3_PX [127,303] : -0.0850
x + CA_ROTOR3_PY [128,304] : 0.0625
x CA_ROTOR3_PZ [129,305] : 0.0000
x CA_ROTOR4_AX [130,307] : 0.0000
x CA_ROTOR4_AY [131,308] : 0.0000
x CA_ROTOR4_AZ [132,309] : -1.0000
x CA_ROTOR4_CT [133,310] : 6.5000
x CA_ROTOR4_KM [134,311] : 0.0500
x CA_ROTOR4_PX [135,312] : 0.0000
x CA_ROTOR4_PY [136,313] : 0.0000
x CA_ROTOR4_PZ [137,314] : 0.0000
x CA_ROTOR5_AX [138,316] : 0.0000
x CA_ROTOR5_AY [139,317] : 0.0000
x CA_ROTOR5_AZ [140,318] : -1.0000
x CA_ROTOR5_CT [141,319] : 6.5000
x CA_ROTOR5_KM [142,320] : 0.0500
x CA_ROTOR5_PX [143,321] : 0.0000
x CA_ROTOR5_PY [144,322] : 0.0000
x CA_ROTOR5_PZ [145,323] : 0.0000
x CA_ROTOR6_AX [146,325] : 0.0000
x CA_ROTOR6_AY [147,326] : 0.0000
x CA_ROTOR6_AZ [148,327] : -1.0000
x CA_ROTOR6_CT [149,328] : 6.5000
x CA_ROTOR6_KM [150,329] : 0.0500
x CA_ROTOR6_PX [151,330] : 0.0000
x CA_ROTOR6_PY [152,331] : 0.0000
x CA_ROTOR6_PZ [153,332] : 0.0000
x CA_ROTOR7_AX [154,334] : 0.0000
x CA_ROTOR7_AY [155,335] : 0.0000
x CA_ROTOR7_AZ [156,336] : -1.0000
x CA_ROTOR7_CT [157,337] : 6.5000
x CA_ROTOR7_KM [158,338] : 0.0500
x CA_ROTOR7_PX [159,339] : 0.0000
x CA_ROTOR7_PY [160,340] : 0.0000
x CA_ROTOR7_PZ [161,341] : 0.0000
x CA_ROTOR8_AX [162,343] : 0.0000
x CA_ROTOR8_AY [163,344] : 0.0000
x CA_ROTOR8_AZ [164,345] : -1.0000
x CA_ROTOR8_CT [165,346] : 6.5000
x CA_ROTOR8_KM [166,347] : 0.0500
x CA_ROTOR8_PX [167,348] : 0.0000
x CA_ROTOR8_PY [168,349] : 0.0000
x CA_ROTOR8_PZ [169,350] : 0.0000
x CA_ROTOR9_AX [170,352] : 0.0000
x CA_ROTOR9_AY [171,353] : 0.0000
x CA_ROTOR9_AZ [172,354] : -1.0000
x CA_ROTOR9_CT [173,355] : 6.5000
x CA_ROTOR9_KM [174,356] : 0.0500
x CA_ROTOR9_PX [175,357] : 0.0000
x CA_ROTOR9_PY [176,358] : 0.0000
x CA_ROTOR9_PZ [177,359] : 0.0000
x + CA_ROTOR_COUNT [178,361] : 4
x CA_R_REV [179,362] : 0
x CA_SV0_SLEW [180,372] : 0.0000
x CA_SV1_SLEW [181,373] : 0.0000
x CA_SV2_SLEW [182,374] : 0.0000
x CA_SV3_SLEW [183,375] : 0.0000
x CA_SV4_SLEW [184,376] : 0.0000
x CA_SV5_SLEW [185,377] : 0.0000
x CA_SV6_SLEW [186,378] : 0.0000
x CA_SV7_SLEW [187,379] : 0.0000
x CBRK_AIRSPD_CHK [188,454] : 0
x CBRK_FLIGHTTERM [189,456] : 121212
x CBRK_IO_SAFETY [190,457] : 22027
x + CBRK_SUPPLY_CHK [191,458] : 894281
x CBRK_USB_CHK [192,459] : 197848
x CBRK_VTOLARMING [193,460] : 0
x COM_ACT_FAIL_ACT [194,461] : 0
x COM_ARM_ARSP_EN [195,462] : 1
x COM_ARM_AUTH_ID [196,463] : 10
x COM_ARM_AUTH_MET [197,464] : 0
x COM_ARM_AUTH_REQ [198,465] : 0
x COM_ARM_AUTH_TO [199,466] : 1.0000
x COM_ARM_BAD_INOV [200,467] : 0
x COM_ARM_CHK_ESCS [201,468] : 0
x COM_ARM_EKF_BIAS [202,469] : 3.0000
x COM_ARM_EKF_HGT [203,470] : 1.0000
x COM_ARM_EKF_POS [204,471] : 0.5000
x COM_ARM_EKF_VEL [205,472] : 0.5000
x COM_ARM_EKF_YAW [206,473] : 0.5000
x COM_ARM_HFLT_CHK [207,474] : 1
x COM_ARM_IMU_ACC [208,475] : 0.7000
x COM_ARM_IMU_GYR [209,476] : 0.2500
x COM_ARM_MAG_ANG [210,477] : 60
x COM_ARM_MAG_STR [211,478] : 2
x COM_ARM_MIS_REQ [212,479] : 0
x COM_ARM_ODID [213,480] : 0
x + COM_ARM_SDCARD [214,481] : 0
x COM_ARM_SWISBTN [215,482] : 0
x COM_ARM_WO_GPS [216,483] : 1
x + COM_CPU_MAX [217,484] : -1.0000
x COM_DISARM_FORCE [218,485] : 0
x + COM_DISARM_LAND [219,486] : 0.1000
x + COM_DISARM_PRFLT [220,487] : 20.0000
x COM_DL_LOSS_T [221,488] : 10
x COM_FAIL_ACT_T [222,489] : 5.0000
x + COM_FLIGHT_UUID [223,490] : 743
x + COM_FLTMODE1 [224,491] : 0
x COM_FLTMODE2 [225,492] : -1
x + COM_FLTMODE3 [226,493] : 8
x COM_FLTMODE4 [227,494] : -1
x COM_FLTMODE5 [228,495] : -1
x + COM_FLTMODE6 [229,496] : 11
x COM_FLT_PROFILE [230,497] : 0
x COM_FLT_TIME_MAX [231,498] : -1
x COM_FORCE_SAFETY [232,499] : 0
x COM_HLDL_LOSS_T [233,500] : 120
x COM_HLDL_REG_T [234,501] : 0
x COM_HOME_EN [235,502] : 1
x COM_HOME_IN_AIR [236,503] : 0
x COM_IMB_PROP_ACT [237,504] : 0
x + COM_KILL_DISARM [238,505] : 0.0000
x COM_LKDOWN_TKO [239,506] : 3.0000
x COM_LOW_BAT_ACT [240,507] : 0
x COM_MOT_TEST_EN [241,508] : 1
x COM_OBC_LOSS_T [242,509] : 5.0000
x COM_OBL_RC_ACT [243,510] : 0
x COM_OBS_AVOID [244,511] : 0
x COM_OF_LOSS_T [245,512] : 1.0000
x COM_PARACHUTE [246,513] : 0
x COM_POSCTL_NAVL [247,514] : 0
x COM_POS_FS_DELAY [248,515] : 1
x COM_POS_FS_EPH [249,516] : 5.0000
x COM_POS_LOW_EPH [250,517] : -1.0000
x COM_POWER_COUNT [251,518] : 1
x COM_PREARM_MODE [252,519] : 0
x COM_QC_ACT [253,520] : 0
x COM_RCL_EXCEPT [254,521] : 0
x COM_RC_ARM_HYST [255,522] : 1000
x COM_RC_IN_MODE [256,523] : 3
x COM_RC_LOSS_T [257,524] : 0.5000
x COM_RC_OVERRIDE [258,525] : 1
x COM_RC_STICK_OV [259,526] : 30.0000
x + COM_SPOOLUP_TIME [260,527] : 2.0000
x COM_TAKEOFF_ACT [261,528] : 0
x COM_VEL_FS_EVH [262,529] : 1.0000
x COM_WIND_MAX [263,530] : -1.0000
x COM_WIND_WARN [264,531] : -1.0000
x CP_DELAY [265,532] : 0.4000
x CP_DIST [266,533] : -1.0000
x CP_GO_NO_DATA [267,534] : 0
x CP_GUIDE_ANG [268,535] : 30.0000
x EKF2_ABIAS_INIT [269,543] : 0.2000
x EKF2_ABL_ACCLIM [270,544] : 25.0000
x EKF2_ABL_GYRLIM [271,545] : 3.0000
x EKF2_ABL_LIM [272,546] : 0.4000
x EKF2_ABL_TAU [273,547] : 0.5000
x EKF2_ACC_B_NOISE [274,548] : 0.0030
x EKF2_ACC_NOISE [275,549] : 0.3500
x EKF2_AID_MASK [276,550] : 0
x EKF2_ANGERR_INIT [277,551] : 0.1000
x EKF2_ARSP_THR [278,552] : 0.0000
x EKF2_ASPD_MAX [279,553] : 20.0000
x EKF2_ASP_DELAY [280,554] : 100.0000
x EKF2_AVEL_DELAY [281,555] : 5.0000
x EKF2_BARO_CTRL [282,556] : 1
x EKF2_BARO_DELAY [283,557] : 0.0000
x EKF2_BARO_GATE [284,558] : 5.0000
x EKF2_BARO_NOISE [285,559] : 3.5000
x EKF2_BCOEF_X [286,560] : 100.0000
x EKF2_BCOEF_Y [287,561] : 100.0000
x EKF2_BETA_GATE [288,562] : 5.0000
x EKF2_BETA_NOISE [289,563] : 0.3000
x EKF2_DECL_TYPE [290,564] : 7
x EKF2_DRAG_CTRL [291,565] : 0
x EKF2_DRAG_NOISE [292,566] : 2.5000
x EKF2_EAS_NOISE [293,567] : 1.4000
x EKF2_EVA_NOISE [294,568] : 0.1000
x EKF2_EVP_GATE [295,569] : 5.0000
x EKF2_EVP_NOISE [296,570] : 0.1000
x EKF2_EVV_GATE [297,571] : 3.0000
x EKF2_EVV_NOISE [298,572] : 0.1000
x + EKF2_EV_CTRL [299,573] : 0
x EKF2_EV_DELAY [300,574] : 0.0000
x EKF2_EV_HGT_TO [301,575] : 5000
x EKF2_EV_NOISE_MD [302,576] : 0
x EKF2_EV_POS_TO [303,577] : 1000
x EKF2_EV_POS_X [304,578] : 0.0000
x EKF2_EV_POS_Y [305,579] : 0.0000
x EKF2_EV_POS_Z [306,580] : 0.0000
x EKF2_EV_QMIN [307,581] : 0
x EKF2_FUSE_BETA [308,582] : 0
x EKF2_GBIAS_INIT [309,583] : 0.1000
x EKF2_GND_EFF_DZ [310,584] : 4.0000
x EKF2_GND_MAX_HGT [311,585] : 0.5000
x EKF2_GPS_CHECK [312,586] : 245
x EKF2_GPS_CTRL [313,587] : 7
x EKF2_GPS_DELAY [314,588] : 110.0000
x EKF2_GPS_POS_X [315,589] : 0.0000
x EKF2_GPS_POS_Y [316,590] : 0.0000
x EKF2_GPS_POS_Z [317,591] : 0.0000
x EKF2_GPS_P_GATE [318,592] : 5.0000
x EKF2_GPS_P_NOISE [319,593] : 0.5000
x EKF2_GPS_V_GATE [320,594] : 5.0000
x EKF2_GPS_V_NOISE [321,595] : 0.3000
x EKF2_GRAV_NOISE [322,596] : 1.0000
x EKF2_GSF_TAS [323,597] : 15.0000
x EKF2_GYR_B_LIM [324,598] : 0.1500
x EKF2_GYR_B_NOISE [325,599] : 0.0010
x EKF2_GYR_NOISE [326,600] : 0.0150
x EKF2_HDG_GATE [327,601] : 2.6000
x EKF2_HEAD_NOISE [328,602] : 0.3000
x EKF2_HGT_REF [329,603] : 1
x EKF2_IMU_CTRL [330,604] : 3
x + EKF2_IMU_POS_X [331,605] : 0.0050
x + EKF2_IMU_POS_Y [332,606] : 0.0080
x + EKF2_IMU_POS_Z [333,607] : -0.0116
x EKF2_MAG_ACCLIM [334,608] : 0.5000
x EKF2_MAG_B_NOISE [335,609] : 0.0001
x EKF2_MAG_CHECK [336,610] : 1
x + EKF2_MAG_DECL [337,611] : -11.0090
x EKF2_MAG_DELAY [338,612] : 0.0000
x EKF2_MAG_E_NOISE [339,613] : 0.0010
x EKF2_MAG_GATE [340,614] : 3.0000
x EKF2_MAG_NOISE [341,615] : 0.0500
x EKF2_MAG_TYPE [342,616] : 0
x EKF2_MAG_YAWLIM [343,617] : 0.2000
x EKF2_MCOEF [344,618] : 0.1500
x EKF2_MIN_RNG [345,619] : 0.1000
x EKF2_NOAID_NOISE [346,622] : 10.0000
x EKF2_NOAID_TOUT [347,623] : 5000000
x EKF2_OF_CTRL [348,624] : 0
x EKF2_OF_DELAY [349,625] : 20.0000
x EKF2_OF_GATE [350,626] : 3.0000
x EKF2_OF_N_MAX [351,627] : 0.5000
x EKF2_OF_N_MIN [352,628] : 0.1500
x EKF2_OF_POS_X [353,629] : 0.0000
x EKF2_OF_POS_Y [354,630] : 0.0000
x EKF2_OF_POS_Z [355,631] : 0.0000
x EKF2_OF_QMIN [356,632] : 1
x EKF2_PCOEF_XN [357,633] : 0.0000
x EKF2_PCOEF_XP [358,634] : 0.0000
x EKF2_PCOEF_YN [359,635] : 0.0000
x EKF2_PCOEF_YP [360,636] : 0.0000
x EKF2_PCOEF_Z [361,637] : 0.0000
x EKF2_PREDICT_US [362,638] : 10000
x EKF2_REQ_EPH [363,639] : 3.0000
x EKF2_REQ_EPV [364,640] : 5.0000
x + EKF2_REQ_GPS_H [365,641] : 5.0000
x EKF2_REQ_HDRIFT [366,642] : 0.1000
x EKF2_REQ_NSATS [367,643] : 6
x EKF2_REQ_PDOP [368,644] : 2.5000
x + EKF2_REQ_SACC [369,645] : 1.5000
x EKF2_REQ_VDRIFT [370,646] : 0.2000
x EKF2_RNG_A_HMAX [371,647] : 5.0000
x EKF2_RNG_A_IGATE [372,648] : 1.0000
x EKF2_RNG_A_VMAX [373,649] : 1.0000
x + EKF2_RNG_CTRL [374,650] : 0
x EKF2_RNG_DELAY [375,651] : 5.0000
x EKF2_RNG_GATE [376,652] : 5.0000
x EKF2_RNG_K_GATE [377,653] : 1.0000
x EKF2_RNG_NOISE [378,654] : 0.1000
x EKF2_RNG_PITCH [379,655] : 0.0000
x EKF2_RNG_POS_X [380,656] : 0.0000
x EKF2_RNG_POS_Y [381,657] : 0.0000
x EKF2_RNG_POS_Z [382,658] : 0.0000
x EKF2_RNG_QLTY_T [383,659] : 1.0000
x EKF2_RNG_SFE [384,660] : 0.0500
x EKF2_SYNT_MAG_Z [385,666] : 0
x EKF2_TAS_GATE [386,667] : 3.0000
x EKF2_TAU_POS [387,668] : 0.2500
x EKF2_TAU_VEL [388,669] : 0.2500
x EKF2_TERR_GRAD [389,670] : 0.5000
x EKF2_TERR_MASK [390,671] : 3
x EKF2_TERR_NOISE [391,672] : 5.0000
x EKF2_WIND_NSD [392,673] : 0.0100
x FD_ACT_EN [393,679] : 1
x FD_ACT_MOT_C2T [394,680] : 2.0000
x FD_ACT_MOT_THR [395,681] : 0.2000
x FD_ACT_MOT_TOUT [396,682] : 100
x FD_ESCS_EN [397,683] : 1
x FD_EXT_ATS_EN [398,684] : 0
x FD_EXT_ATS_TRIG [399,685] : 1900
x FD_FAIL_P [400,686] : 60
x FD_FAIL_P_TTRI [401,687] : 0.3000
x FD_FAIL_R [402,688] : 60
x FD_FAIL_R_TTRI [403,689] : 0.3000
x FD_IMB_PROP_THR [404,690] : 30
x FLW_TGT_ALT_M [405,691] : 0
x FLW_TGT_DST [406,692] : 8.0000
x FLW_TGT_FA [407,693] : 180.0000
x FLW_TGT_HT [408,694] : 8.0000
x FLW_TGT_MAX_VEL [409,695] : 5.0000
x FLW_TGT_RS [410,696] : 0.1000
x FW_AIRSPD_MAX [411,700] : 20.0000
x FW_AIRSPD_TRIM [412,703] : 15.0000
x FW_ARSP_MODE [413,704] : 0
x FW_PSP_OFF [414,754] : 0.0000
x FW_T_CLMB_R_SP [415,783] : 3.0000
x FW_T_SINK_R_SP [416,792] : 2.0000
x GF_ACTION [417,816] : 2
x GF_ALTMODE [418,817] : 0
x GF_COUNT [419,818] : -1
x GF_MAX_HOR_DIST [420,819] : 0.0000
x GF_MAX_VER_DIST [421,820] : 0.0000
x GF_PREDICT [422,821] : 0
x GF_SOURCE [423,822] : 0
x GND_SPEED_THR_SC [424,833] : 1.0000
x GPIO_CTL_CH [425,840] : 0
x GPS_1_GNSS [426,841] : 0
x GPS_1_PROTOCOL [427,842] : 1
x GPS_DUMP_COMM [428,845] : 0
x GPS_PITCH_OFFSET [429,846] : 0.0000
x GPS_SAT_INFO [430,847] : 0
x GPS_UBX_BAUD2 [431,848] : 230400
x GPS_UBX_CFG_INTF [432,849] : 0
x GPS_UBX_DYNMODEL [433,850] : 7
x GPS_UBX_MODE [434,851] : 0
x GPS_YAW_OFFSET [435,852] : 0.0000
x HTE_ACC_GATE [436,870] : 3.0000
x HTE_HT_ERR_INIT [437,871] : 0.1000
x HTE_HT_NOISE [438,872] : 0.0036
x HTE_THR_RANGE [439,873] : 0.2000
x HTE_VXY_THR [440,874] : 10.0000
x HTE_VZ_THR [441,875] : 2.0000
x + IMU_ACCEL_CUTOFF [442,876] : 60.0000
x + IMU_DGYRO_CUTOFF [443,877] : 40.0000
x + IMU_GYRO_CUTOFF [444,879] : 80.0000
x IMU_GYRO_DNF_BW [445,880] : 15.0000
x + IMU_GYRO_DNF_EN [446,881] : 1
x IMU_GYRO_DNF_HMC [447,882] : 3
x IMU_GYRO_DNF_MIN [448,883] : 25.0000
x IMU_GYRO_NF0_BW [449,889] : 20.0000
x IMU_GYRO_NF0_FRQ [450,890] : 0.0000
x IMU_GYRO_NF1_BW [451,891] : 20.0000
x IMU_GYRO_NF1_FRQ [452,892] : 0.0000
x + IMU_GYRO_RATEMAX [453,893] : 800
x IMU_INTEG_RATE [454,894] : 200
x LNDMC_ALT_GND [455,916] : 2.0000
x LNDMC_ALT_MAX [456,917] : -1.0000
x + LNDMC_ROT_MAX [457,918] : 30.0000
x + LNDMC_TRIG_TIME [458,919] : 0.5000
x LNDMC_XY_VEL_MAX [459,920] : 1.5000
x LNDMC_Z_VEL_MAX [460,921] : 0.2500
x + LND_FLIGHT_T_HI [461,922] : 6
x + LND_FLIGHT_T_LO [462,923] : -1544484235
x + MAN_ARM_GESTURE [463,974] : 0
x MAV_COMP_ID [464,990] : 1
x MAV_FWDEXTSP [465,991] : 1
x MAV_HASH_CHK_EN [466,992] : 1
x MAV_HB_FORW_EN [467,993] : 1
x MAV_PROTO_VER [468,994] : 0
x MAV_RADIO_TOUT [469,995] : 5
x MAV_SIK_RADIO_ID [470,996] : 0
x MAV_SYS_ID [471,997] : 1
x + MAV_TYPE [472,998] : 2
x MAV_USEHILGPS [473,999] : 0
x MC_ACRO_EXPO [474,1002] : 0.6900
x MC_ACRO_EXPO_Y [475,1003] : 0.6900
x MC_ACRO_P_MAX [476,1004] : 720.0000
x MC_ACRO_R_MAX [477,1005] : 720.0000
x MC_ACRO_SUPEXPO [478,1006] : 0.7000
x MC_ACRO_SUPEXPOY [479,1007] : 0.7000
x MC_ACRO_Y_MAX [480,1008] : 540.0000
x MC_AIRMODE [481,1009] : 0
x MC_AT_APPLY [482,1010] : 1
x MC_AT_AXES [483,1011] : 3
x MC_AT_RISE_TIME [484,1013] : 0.1400
x MC_AT_START [485,1014] : 0
x MC_AT_SYSID_AMP [486,1015] : 0.7000
x MC_BAT_SCALE_EN [487,1016] : 0
x MC_INJECT_AMP [488,1017] : 0.0500
x MC_INJECT_CNT [489,1018] : 12
x MC_INJECT_EN [490,1019] : 0
x MC_INJECT_INC [491,1020] : 1.0000
x MC_INJECT_REST_T [492,1021] : 1.0000
x MC_INJECT_RPY [493,1022] : 2
x MC_INJECT_SINE_T [494,1023] : 5.0000
x MC_INJECT_START [495,1024] : 3.0000
x MC_MAN_TILT_TAU [496,1025] : 0.0000
x MC_ORBIT_RAD_MAX [497,1026] : 1000.0000
x + MC_PITCHRATE_D [498,1027] : 0.0011
x MC_PITCHRATE_FF [499,1028] : 0.0000
x + MC_PITCHRATE_I [500,1029] : 0.0960
x MC_PITCHRATE_K [501,1030] : 1.0000
x + MC_PITCHRATE_MAX [502,1031] : 130.0000
x + MC_PITCHRATE_P [503,1032] : 0.0640
x + MC_PITCH_CUTOFF [504,1033] : 25.0000
x + MC_PITCH_P [505,1034] : 8.0000
x MC_PR_INT_LIM [506,1035] : 0.3000
x + MC_ROLLRATE_D [507,1036] : 0.0013
x MC_ROLLRATE_FF [508,1037] : 0.0000
x + MC_ROLLRATE_I [509,1038] : 0.1000
x MC_ROLLRATE_K [510,1039] : 1.0000
x + MC_ROLLRATE_MAX [511,1040] : 130.0000
x + MC_ROLLRATE_P [512,1041] : 0.0640
x + MC_ROLL_CUTOFF [513,1042] : 25.0000
x + MC_ROLL_P [514,1043] : 8.0000
x MC_RR_INT_LIM [515,1044] : 0.3000
x MC_THR_CURVE_ACR [516,1045] : 0
x MC_YAWRATE_D [517,1046] : 0.0000
x MC_YAWRATE_FF [518,1047] : 0.0000
x + MC_YAWRATE_I [519,1048] : 0.5000
x MC_YAWRATE_K [520,1049] : 1.0000
x + MC_YAWRATE_MAX [521,1050] : 150.0000
x + MC_YAWRATE_P [522,1051] : 0.0700
x + MC_YAW_CUTOFF [523,1052] : 15.0000
x MC_YAW_P [524,1053] : 2.8000
x MC_YAW_WEIGHT [525,1054] : 0.4000
x MC_YR_INT_LIM [526,1055] : 0.3000
x MIS_DIST_1WP [527,1056] : 900.0000
x MIS_LND_ABRT_ALT [528,1057] : 30
x MIS_MNT_YAW_CTL [529,1058] : 0
x MIS_PD_TO [530,1059] : 5.0000
x MIS_TAKEOFF_ALT [531,1060] : 2.5000
x MIS_TKO_LAND_REQ [532,1061] : 0
x MIS_YAW_ERR [533,1062] : 12.0000
x MIS_YAW_TMT [534,1063] : -1.0000
x MODALAI_CONFIG [535,1083] : 0
x MOT_SLEW_MAX [536,1085] : 0.0000
x MPC_ACC_DOWN_MAX [537,1086] : 3.0000
x + MPC_ACC_HOR [538,1087] : 6.0000
x + MPC_ACC_HOR_MAX [539,1088] : 1000.0000
x MPC_ACC_UP_MAX [540,1089] : 4.0000
x MPC_ALT_MODE [541,1090] : 0
x MPC_HOLD_DZ [542,1091] : 0.1000
x + MPC_HOLD_MAX_XY [543,1092] : 0.0000
x + MPC_HOLD_MAX_Z [544,1093] : 0.0000
x MPC_JERK_AUTO [545,1094] : 4.0000
x + MPC_JERK_MAX [546,1095] : 40.0000
x MPC_LAND_ALT1 [547,1096] : 10.0000
x MPC_LAND_ALT2 [548,1097] : 5.0000
x MPC_LAND_ALT3 [549,1098] : 1.0000
x MPC_LAND_CRWL [550,1099] : 0.3000
x MPC_LAND_RADIUS [551,1100] : 1000.0000
x MPC_LAND_RC_HELP [552,1101] : 0
x + MPC_LAND_SPEED [553,1102] : 1.2000
x + MPC_MANTHR_MIN [554,1103] : 0.0400
x + MPC_MAN_TILT_MAX [555,1104] : 45.0000
x MPC_MAN_Y_MAX [556,1105] : 150.0000
x MPC_MAN_Y_TAU [557,1106] : 0.0800
x MPC_POS_MODE [558,1107] : 4
x MPC_THR_CURVE [559,1108] : 0
x + MPC_THR_HOVER [560,1109] : 0.1300
x + MPC_THR_MAX [561,1110] : 0.6000
x + MPC_THR_MIN [562,1111] : 0.0400
x MPC_THR_XY_MARG [563,1112] : 0.3000
x MPC_TILTMAX_AIR [564,1113] : 45.0000
x MPC_TILTMAX_LND [565,1114] : 12.0000
x + MPC_TKO_RAMP_T [566,1115] : 2.0000
x MPC_TKO_SPEED [567,1116] : 1.5000
x MPC_USE_HTE [568,1117] : 1
x MPC_VELD_LP [569,1118] : 5.0000
x + MPC_VEL_MANUAL [570,1119] : 20.0000
x MPC_VEL_MAN_BACK [571,1120] : -1.0000
x MPC_VEL_MAN_SIDE [572,1121] : -1.0000
x + MPC_XY_CRUISE [573,1122] : 15.0000
x MPC_XY_ERR_MAX [574,1123] : 2.0000
x + MPC_XY_MAN_EXPO [575,1124] : 0.4500
x MPC_XY_P [576,1125] : 0.9500
x MPC_XY_TRAJ_P [577,1126] : 0.5000
x MPC_XY_VEL_ALL [578,1127] : -10.0000
x MPC_XY_VEL_D_ACC [579,1128] : 0.2000
x MPC_XY_VEL_I_ACC [580,1129] : 0.4000
x + MPC_XY_VEL_MAX [581,1130] : 20.0000
x MPC_XY_VEL_P_ACC [582,1131] : 1.8000
x MPC_YAWRAUTO_MAX [583,1132] : 45.0000
x + MPC_YAW_EXPO [584,1133] : 0.3000
x MPC_YAW_MODE [585,1134] : 0
x + MPC_Z_MAN_EXPO [586,1135] : 0.1000
x + MPC_Z_P [587,1136] : 5.0000
x MPC_Z_VEL_ALL [588,1137] : -3.0000
x MPC_Z_VEL_D_ACC [589,1138] : 0.0000
x MPC_Z_VEL_I_ACC [590,1139] : 2.0000
x + MPC_Z_VEL_MAX_DN [591,1140] : 4.0000
x + MPC_Z_VEL_MAX_UP [592,1141] : 10.0000
x + MPC_Z_VEL_P_ACC [593,1142] : 8.0000
x + MPC_Z_V_AUTO_DN [594,1143] : 3.0000
x + MPC_Z_V_AUTO_UP [595,1144] : 10.0000
x NAV_ACC_RAD [596,1148] : 10.0000
x NAV_DLL_ACT [597,1149] : 0
x NAV_FORCE_VT [598,1150] : 1
x NAV_FW_ALTL_RAD [599,1151] : 5.0000
x NAV_FW_ALT_RAD [600,1152] : 10.0000
x NAV_LOITER_RAD [601,1153] : 80.0000
x NAV_MC_ALT_RAD [602,1154] : 0.8000
x NAV_MIN_LTR_ALT [603,1155] : -1.0000
x NAV_RCL_ACT [604,1156] : 2
x NAV_TRAFF_AVOID [605,1157] : 1
x NAV_TRAFF_A_HOR [606,1158] : 500.0000
x NAV_TRAFF_A_VER [607,1159] : 500.0000
x NAV_TRAFF_COLL_T [608,1160] : 60
x PLD_BTOUT [609,1215] : 5.0000
x PLD_FAPPR_ALT [610,1216] : 0.1000
x PLD_HACC_RAD [611,1217] : 0.2000
x PLD_MAX_SRCH [612,1218] : 3
x PLD_SRCH_ALT [613,1219] : 10.0000
x PLD_SRCH_TOUT [614,1220] : 10.0000
x RC10_DZ [615,1267] : 0.0000
x RC10_MAX [616,1268] : 2000.0000
x RC10_MIN [617,1269] : 1000.0000
x RC10_REV [618,1270] : 1.0000
x RC10_TRIM [619,1271] : 1500.0000
x RC11_DZ [620,1272] : 0.0000
x RC11_MAX [621,1273] : 2000.0000
x RC11_MIN [622,1274] : 1000.0000
x RC11_REV [623,1275] : 1.0000
x RC11_TRIM [624,1276] : 1500.0000
x RC12_DZ [625,1277] : 0.0000
x RC12_MAX [626,1278] : 2000.0000
x RC12_MIN [627,1279] : 1000.0000
x RC12_REV [628,1280] : 1.0000
x RC12_TRIM [629,1281] : 1500.0000
x RC13_DZ [630,1282] : 0.0000
x RC13_MAX [631,1283] : 2000.0000
x RC13_MIN [632,1284] : 1000.0000
x RC13_REV [633,1285] : 1.0000
x RC13_TRIM [634,1286] : 1500.0000
x RC14_DZ [635,1287] : 0.0000
x RC14_MAX [636,1288] : 2000.0000
x RC14_MIN [637,1289] : 1000.0000
x RC14_REV [638,1290] : 1.0000
x RC14_TRIM [639,1291] : 1500.0000
x RC15_DZ [640,1292] : 0.0000
x RC15_MAX [641,1293] : 2000.0000
x RC15_MIN [642,1294] : 1000.0000
x RC15_REV [643,1295] : 1.0000
x RC15_TRIM [644,1296] : 1500.0000
x RC16_DZ [645,1297] : 0.0000
x RC16_MAX [646,1298] : 2000.0000
x RC16_MIN [647,1299] : 1000.0000
x RC16_REV [648,1300] : 1.0000
x RC16_TRIM [649,1301] : 1500.0000
x RC17_DZ [650,1302] : 0.0000
x RC17_MAX [651,1303] : 2000.0000
x RC17_MIN [652,1304] : 1000.0000
x RC17_REV [653,1305] : 1.0000
x RC17_TRIM [654,1306] : 1500.0000
x RC18_DZ [655,1307] : 0.0000
x RC18_MAX [656,1308] : 2000.0000
x RC18_MIN [657,1309] : 1000.0000
x RC18_REV [658,1310] : 1.0000
x RC18_TRIM [659,1311] : 1500.0000
x RC1_DZ [660,1312] : 10.0000
x + RC1_MAX [661,1313] : 2012.0000
x + RC1_MIN [662,1314] : 1004.0000
x RC1_REV [663,1315] : 1.0000
x + RC1_TRIM [664,1316] : 1505.0000
x RC2_DZ [665,1317] : 10.0000
x + RC2_MAX [666,1318] : 2012.0000
x + RC2_MIN [667,1319] : 998.0000
x RC2_REV [668,1320] : 1.0000
x + RC2_TRIM [669,1321] : 1508.0000
x RC3_DZ [670,1322] : 10.0000
x + RC3_MAX [671,1323] : 1971.0000
x + RC3_MIN [672,1324] : 990.0000
x RC3_REV [673,1325] : 1.0000
x + RC3_TRIM [674,1326] : 1365.0000
x RC4_DZ [675,1327] : 10.0000
x + RC4_MAX [676,1328] : 2006.0000
x + RC4_MIN [677,1329] : 1011.0000
x RC4_REV [678,1330] : 1.0000
x + RC4_TRIM [679,1331] : 1505.0000
x RC5_DZ [680,1332] : 10.0000
x + RC5_MAX [681,1333] : 0.0000
x + RC5_MIN [682,1334] : 0.0000
x RC5_REV [683,1335] : 1.0000
x + RC5_TRIM [684,1336] : 1030.0000
x RC6_DZ [685,1337] : 10.0000
x + RC6_MAX [686,1338] : 0.0000
x + RC6_MIN [687,1339] : 0.0000
x RC6_REV [688,1340] : 1.0000
x + RC6_TRIM [689,1341] : 1030.0000
x RC7_DZ [690,1342] : 10.0000
x + RC7_MAX [691,1343] : 0.0000
x + RC7_MIN [692,1344] : 0.0000
x RC7_REV [693,1345] : 1.0000
x + RC7_TRIM [694,1346] : 1030.0000
x RC8_DZ [695,1347] : 10.0000
x + RC8_MAX [696,1348] : 0.0000
x + RC8_MIN [697,1349] : 0.0000
x RC8_REV [698,1350] : 1.0000
x + RC8_TRIM [699,1351] : 1030.0000
x RC9_DZ [700,1352] : 0.0000
x RC9_MAX [701,1353] : 2000.0000
x RC9_MIN [702,1354] : 1000.0000
x RC9_REV [703,1355] : 1.0000
x RC9_TRIM [704,1356] : 1500.0000
x RC_ARMSWITCH_TH [705,1357] : 0.7500
x + RC_CHAN_CNT [706,1358] : 16
x RC_ENG_MOT_TH [707,1360] : 0.7500
x RC_FAILS_THR [708,1361] : 0
x RC_GEAR_TH [709,1362] : 0.7500
x RC_KILLSWITCH_TH [710,1364] : 0.7500
x RC_LOITER_TH [711,1365] : 0.7500
x RC_MAP_ACRO_SW [712,1366] : 0
x + RC_MAP_ARM_SW [713,1367] : 7
x RC_MAP_AUX1 [714,1368] : 0
x RC_MAP_AUX2 [715,1369] : 0
x RC_MAP_AUX3 [716,1370] : 0
x RC_MAP_AUX4 [717,1371] : 0
x RC_MAP_AUX5 [718,1372] : 0
x RC_MAP_AUX6 [719,1373] : 0
x RC_MAP_ENG_MOT [720,1374] : 0
x RC_MAP_FAILSAFE [721,1375] : 0
x RC_MAP_FLAPS [722,1376] : 0
x + RC_MAP_FLTMODE [723,1377] : 6
x RC_MAP_FLTM_BTN [724,1378] : 0
x RC_MAP_GEAR_SW [725,1379] : 0
x + RC_MAP_KILL_SW [726,1380] : 5
x RC_MAP_LOITER_SW [727,1381] : 0
x RC_MAP_MAN_SW [728,1382] : 0
x RC_MAP_MODE_SW [729,1383] : 0
x RC_MAP_OFFB_SW [730,1384] : 0
x RC_MAP_PARAM1 [731,1385] : 0
x RC_MAP_PARAM2 [732,1386] : 0
x RC_MAP_PARAM3 [733,1387] : 0
x + RC_MAP_PITCH [734,1388] : 2
x RC_MAP_POSCTL_SW [735,1389] : 0
x RC_MAP_RATT_SW [736,1390] : 0
x RC_MAP_RETURN_SW [737,1391] : 0
x + RC_MAP_ROLL [738,1392] : 1
x RC_MAP_STAB_SW [739,1393] : 0
x + RC_MAP_THROTTLE [740,1394] : 3
x RC_MAP_TRANS_SW [741,1395] : 0
x + RC_MAP_YAW [742,1396] : 4
x RC_OFFB_TH [743,1397] : 0.7500
x RC_RETURN_TH [744,1398] : 0.7500
x RC_TRANS_TH [745,1402] : 0.7500
x RTL_CONE_ANG [746,1403] : 45
x RTL_DESCEND_ALT [747,1404] : 30.0000
x RTL_HDG_MD [748,1405] : 0
x RTL_LAND_DELAY [749,1406] : 0.0000
x RTL_LOITER_RAD [750,1407] : 80.0000
x RTL_MIN_DIST [751,1408] : 10.0000
x RTL_PLD_MD [752,1409] : 0
x RTL_RETURN_ALT [753,1410] : 60.0000
x RTL_TIME_FACTOR [754,1411] : 1.1000
x RTL_TIME_MARGIN [755,1412] : 100
x RTL_TYPE [756,1413] : 0
x SDLOG_BOOT_BAT [757,1424] : 0
x SDLOG_DIRS_MAX [758,1425] : 0
x SDLOG_MISSION [759,1428] : 0
x SDLOG_MODE [760,1429] : 0
x + SDLOG_PROFILE [761,1430] : 129
x SDLOG_UTC_OFFSET [762,1431] : 0
x SDLOG_UUID [763,1432] : 1
x SENS_BARO_QNH [764,1434] : 1013.2500
x SENS_BARO_RATE [765,1435] : 20.0000
x SENS_BOARD_ROT [766,1436] : 0
x + SENS_BOARD_X_OFF [767,1437] : -0.7805
x + SENS_BOARD_Y_OFF [768,1438] : 0.2225
x SENS_BOARD_Z_OFF [769,1439] : 0.0000
x SENS_DPRES_OFF [770,1442] : 0.0000
x SENS_GPS_MASK [771,1484] : 7
x SENS_GPS_PRIME [772,1485] : 0
x SENS_GPS_TAU [773,1486] : 10.0000
x SENS_IMU_AUTOCAL [774,1487] : 0
x SENS_IMU_MODE [775,1488] : 1
x SENS_MAG_AUTOCAL [776,1494] : 0
x SENS_MAG_AUTOROT [777,1495] : 0
x SENS_MAG_MODE [778,1496] : 1
x SENS_MAG_RATE [779,1497] : 15.0000
x SENS_MAG_SIDES [780,1498] : 63
x SYS_AUTOCONFIG [781,1645] : 0
x + SYS_AUTOSTART [782,1646] : 4001
x SYS_CAL_TDEL [783,1651] : 24
x SYS_CAL_TMAX [784,1652] : 10
x SYS_CAL_TMIN [785,1653] : 5
x SYS_FAC_CAL_MODE [786,1655] : 0
x SYS_FAILURE_EN [787,1656] : 0
x SYS_HAS_BARO [788,1657] : 1
x SYS_HAS_GPS [789,1658] : 1
x SYS_HAS_MAG [790,1659] : 1
x SYS_HAS_NUM_DIST [791,1660] : 0
x SYS_HITL [792,1661] : 0
x SYS_MC_EST_GROUP [793,1662] : 2
x SYS_RGB_MAXBRT [794,1663] : 1.0000
x SYS_STCK_EN [795,1664] : 1
x SYS_VEHICLE_RESP [796,1666] : -0.4000
x TC_A_ENABLE [797,1740] : 0
x + TC_B0_ID [798,1741] : 12018473
x + TC_B0_TMAX [799,1742] : 72.3200
x + TC_B0_TMIN [800,1743] : 61.7500
x + TC_B0_TREF [801,1744] : 67.0300
x + TC_B0_X0 [802,1745] : 0.5761
x + TC_B0_X1 [803,1746] : -2.0090
x TC_B0_X2 [804,1747] : 0.0000
x TC_B0_X3 [805,1748] : 0.0000
x TC_B0_X4 [806,1749] : 0.0000
x TC_B0_X5 [807,1750] : 0.0000
x TC_B1_ID [808,1751] : 0
x TC_B1_TMAX [809,1752] : 75.0000
x TC_B1_TMIN [810,1753] : 5.0000
x TC_B1_TREF [811,1754] : 40.0000
x TC_B1_X0 [812,1755] : 0.0000
x TC_B1_X1 [813,1756] : 0.0000
x TC_B1_X2 [814,1757] : 0.0000
x TC_B1_X3 [815,1758] : 0.0000
x TC_B1_X4 [816,1759] : 0.0000
x TC_B1_X5 [817,1760] : 0.0000
x TC_B2_ID [818,1761] : 0
x TC_B2_TMAX [819,1762] : 75.0000
x TC_B2_TMIN [820,1763] : 5.0000
x TC_B2_TREF [821,1764] : 40.0000
x TC_B2_X0 [822,1765] : 0.0000
x TC_B2_X1 [823,1766] : 0.0000
x TC_B2_X2 [824,1767] : 0.0000
x TC_B2_X3 [825,1768] : 0.0000
x TC_B2_X4 [826,1769] : 0.0000
x TC_B2_X5 [827,1770] : 0.0000
x TC_B3_ID [828,1771] : 0
x TC_B3_TMAX [829,1772] : 75.0000
x TC_B3_TMIN [830,1773] : 5.0000
x TC_B3_TREF [831,1774] : 40.0000
x TC_B3_X0 [832,1775] : 0.0000
x TC_B3_X1 [833,1776] : 0.0000
x TC_B3_X2 [834,1777] : 0.0000
x TC_B3_X3 [835,1778] : 0.0000
x TC_B3_X4 [836,1779] : 0.0000
x TC_B3_X5 [837,1780] : 0.0000
x + TC_B_ENABLE [838,1781] : 1
x TC_G_ENABLE [839,1846] : 0
x + THR_MDL_FAC [840,1866] : 0.9000
x TRIG_MODE [841,1872] : 0
x UAVCAN_ENABLE [842,1913] : 0
x + VOXL_ESC_BAUD [843,2095] : 2000000
x + VOXL_ESC_CONFIG [844,2096] : 1
x + VOXL_ESC_FUNC1 [845,2097] : 102
x + VOXL_ESC_FUNC2 [846,2098] : 103
x + VOXL_ESC_FUNC3 [847,2099] : 101
x + VOXL_ESC_FUNC4 [848,2100] : 104
x VOXL_ESC_MODE [849,2101] : 0
x VOXL_ESC_PUB_BST [850,2102] : 1
x VOXL_ESC_REV [851,2103] : 0
x + VOXL_ESC_RPM_MAX [852,2104] : 12000
x + VOXL_ESC_RPM_MIN [853,2105] : 2000
x VOXL_ESC_SDIR1 [854,2106] : 0
x VOXL_ESC_SDIR2 [855,2107] : 0
x VOXL_ESC_SDIR3 [856,2108] : 0
x VOXL_ESC_SDIR4 [857,2109] : 0
x VOXL_ESC_T_COSP [858,2110] : 0.9900
x VOXL_ESC_T_DEAD [859,2111] : 20
x VOXL_ESC_T_EXPO [860,2112] : 35
x VOXL_ESC_T_MINF [861,2113] : 0.1500
x VOXL_ESC_T_OVER [862,2114] : 0
x VOXL_ESC_T_PERC [863,2115] : 90
x VOXL_ESC_T_WARN [864,2116] : 0
x + VOXL_ESC_VLOG [865,2117] : 1
x VTO_LOITER_ALT [866,2118] : 80.0000
x VT_B_DEC_MSS [867,2123] : 2.0000
x WV_EN [868,2156] : 0
x WV_GAIN [869,2157] : 1.0000
x WV_ROLL_MIN [870,2158] : 1.0000
x WV_YRATE_MAX [871,2159] : 90.0000
x XRCE_DDS_DOM_ID [872,2160] : 0
x XRCE_DDS_KEY [873,2161] : 1874/2162 parameters used.
-
Urgent Support needed for Drone not armed after RC controller calibration@Eric-Katzfey Here is the error from QGroundControl Software?
[15:04:57.827 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:04:57.777 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:04:57.726 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:04:57.677 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:04:57.627 ] Critical: Preflight: GPS Horizontal Pos Error too high
[15:04:57.577 ] Critical: Preflight Fail: horizontal velocity unstable
[15:04:55.808 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:04:55.758 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:04:55.708 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:04:55.659 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:04:55.608 ] Critical: Preflight: GPS Horizontal Pos Error too high
[15:04:55.560 ] Critical: Preflight Fail: horizontal velocity unstable
[15:04:53.810 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:04:53.759 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:04:53.709 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:04:53.661 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:04:53.609 ] Critical: Preflight: GPS Horizontal Pos Error too high
[15:04:53.550 ] Critical: Preflight Fail: horizontal velocity unstable
[15:04:43.460 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:04:43.409 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:04:43.358 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:04:43.309 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:04:43.258 ] Critical: Preflight: GPS Horizontal Pos Error too high
[15:04:43.202 ] Critical: Preflight Fail: horizontal velocity unstable
[15:04:38.277 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:04:38.210 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:04:38.160 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:04:38.110 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:04:38.062 ] Critical: Preflight: GPS Horizontal Pos Error too high
[15:04:38.009 ] Critical: Preflight Fail: horizontal velocity unstable
[15:04:25.981 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:04:25.931 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:04:25.881 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:04:25.832 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:04:25.783 ] Critical: Preflight: GPS Horizontal Pos Error too high
[15:04:25.731 ] Critical: Preflight Fail: horizontal velocity unstable
[15:04:23.955 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:04:23.904 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:04:23.855 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:04:23.803 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:04:23.757 ] Critical: Preflight: GPS Horizontal Pos Error too high
[15:04:23.704 ] Critical: Preflight Fail: horizontal velocity unstable
[15:04:21.871 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:04:21.823 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:04:21.772 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:04:21.723 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:04:21.671 ] Critical: Preflight: GPS Horizontal Pos Error too high
[15:04:19.823 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:04:19.787 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:04:19.730 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:04:19.676 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:04:19.626 ] Critical: Preflight: GPS Horizontal Pos Drift too high
[15:04:19.573 ] Critical: Preflight Fail: horizontal velocity unstable
[15:04:17.816 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:04:17.766 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:04:17.716 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:04:17.665 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:04:17.615 ] Critical: Preflight: GPS Horizontal Pos Drift too high
[15:04:17.562 ] Critical: Preflight Fail: horizontal velocity unstable
[15:04:06.714 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:04:06.661 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:04:06.614 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:04:06.562 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:04:06.514 ] Critical: Preflight: GPS Horizontal Pos Drift too high
[15:04:04.759 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:04:04.753 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:04:04.743 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:04:04.556 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:04:04.508 ] Critical: Preflight: GPS Horizontal Pos Drift too high
[15:04:04.457 ] Critical: Preflight Fail: horizontal velocity unstable
[15:03:55.896 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:03:55.895 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:03:55.895 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:03:55.895 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:03:55.495 ] Critical: Preflight: GPS Horizontal Pos Drift too high
[15:03:53.675 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:03:53.619 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:03:53.574 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:03:53.539 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:03:53.472 ] Critical: Preflight: GPS Horizontal Pos Drift too high
[15:03:53.418 ] Critical: Preflight Fail: horizontal velocity unstable
[15:03:49.083 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:03:49.033 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:03:48.982 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:03:48.932 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:03:48.884 ] Critical: Preflight: GPS Horizontal Pos Drift too high
[15:03:47.064 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:03:47.014 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:03:46.963 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:03:46.928 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:03:46.863 ] Critical: Preflight: GPS Horizontal Pos Drift too high
[15:03:46.813 ] Critical: Preflight Fail: horizontal velocity unstable
[15:03:45.054 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:03:45.005 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:03:44.954 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:03:44.904 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:03:44.853 ] Critical: Preflight: GPS Hor Speed Drift too high
[15:03:44.806 ] Critical: Preflight Fail: horizontal velocity unstable
[15:03:43.072 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:03:43.022 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:03:42.981 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:03:42.924 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:03:42.875 ] Critical: Preflight: GPS Horizontal Pos Drift too high
[15:03:42.822 ] Critical: Preflight Fail: horizontal velocity unstable
[15:03:35.458 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:03:35.410 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:03:35.358 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:03:35.307 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:03:35.258 ] Critical: Preflight: GPS Horizontal Pos Drift too high
[15:03:33.848 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:03:33.335 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:03:33.286 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:03:33.236 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:03:33.221 ] Critical: Preflight: GPS Hor Speed Drift too high
[15:03:30.845 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:03:30.844 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:03:30.844 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:03:30.467 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:03:30.467 ] Critical: Preflight: GPS Vertical Pos Drift too high
[15:03:28.579 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:03:28.529 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:03:28.481 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:03:28.428 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:03:28.378 ] Critical: Preflight: GPS Vertical Pos Drift too high
[15:03:28.326 ] Critical: Preflight Fail: horizontal velocity unstable
[15:03:26.303 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:03:26.303 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:03:26.303 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:03:26.302 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:03:26.302 ] Critical: Preflight: GPS Vertical Pos Drift too high
[15:03:22.281 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:03:22.281 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:03:22.131 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:03:22.131 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:03:22.130 ] Critical: Preflight: GPS Horizontal Pos Drift too high
[15:03:20.530 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:03:20.530 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:03:20.530 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:03:20.530 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:03:20.530 ] Critical: Preflight: GPS Horizontal Pos Drift too high
[15:03:20.529 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:03:20.529 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0)
[15:03:20.529 ] Critical: Preflight Fail: RC ERROR: RC6_TRIM > MAX (1030/0)
[15:03:20.528 ] Critical: Preflight Fail: RC ERROR: RC5_TRIM > MAX (1030/0)
[15:03:20.527 ] Critical: Preflight: GPS Horizontal Pos Drift too high
[15:03:20.516 ] Critical: Preflight Fail: horizontal velocity unstable
[15:03:20.516 ] Critical: Preflight Fail: RC ERROR: RC8_TRIM > MAX (1030/0)
[15:03:20.515 ] Critical: Preflight Fail: RC ERROR: RC7_TRIM > MAX (1030/0) -
Urgent Support needed for Drone not armed after RC controller calibration@Eric-Katzfey Do I need Wi-Fi connection for QGroundControl software? currently, i am connected to starling 2 max via USB-cable.